Mga welding positioner ay mga mekanikal na aparato na umiikot, ikiling, o muling iposisyon ang isang wokpiece upang ilagay ang bawat weld joint sa pinakamainam na patag o pahalang na posisyon, habang mga uri ng welding robot sumangguni sa iba't ibang automated arm configuration — articulated, SCARA, Cartesian, collaborative, at higit pa — na nagsasagawa ng weld mismo. Ginagamit nang nakapag-iisa, pinapabuti ng bawat isa ang kalidad ng weld at ergonomya ng operator. Ginagamit nang sama-sama sa isang pinagsama-samang welding cell, ganap nilang inalis ang out-of-position welding, binabawasan ang mga cycle ng 30–60%, at pinapagana ang tuluy-tuloy, hindi nag-aalaga na produksyon sa mga industriya mula sa heavy fabrication hanggang sa precision electronics.
Ano ang mga Welding Positioner?
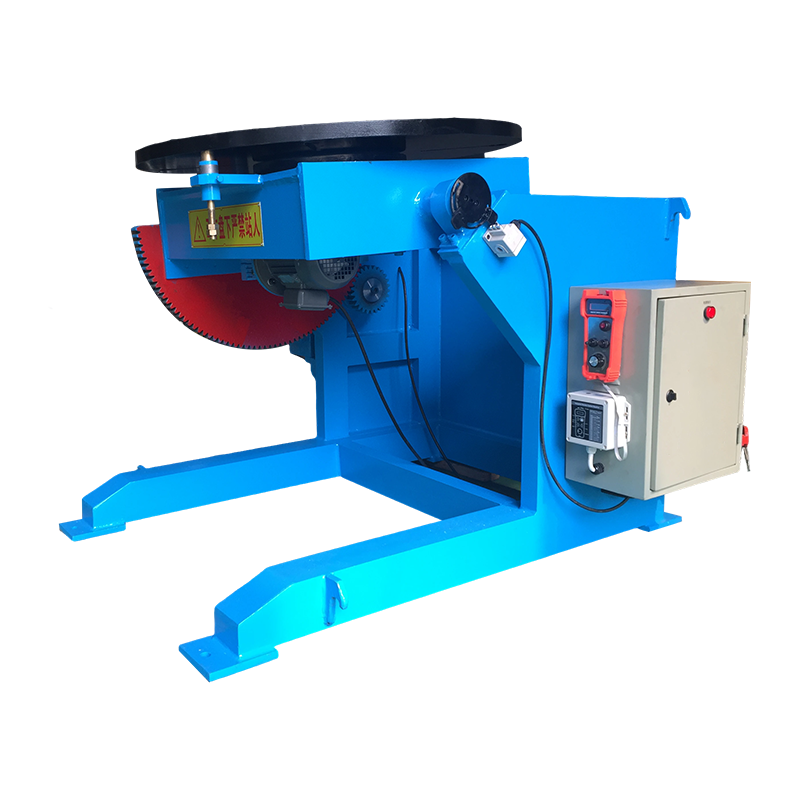
A welding positioner ay isang pinapagana na workholding system na nagmamanipula sa oryentasyon ng isang workpiece sa panahon ng welding upang ang mga joints ay palaging iharap sa welder o welding robot sa pinaka-accessible at gravity-favorable na posisyon. Ang pangunahing layunin ay i-convert ang mga overhead, vertical, at horizontal welds — na mas mabagal, hindi gaanong pare-pareho, at nangangailangan ng mas mataas na kasanayan sa welder — sa mga flat (1G) o horizontal-fillet (2F) na posisyon, na gumagawa ng pinakamataas na kalidad na welds sa pinakamabilis na bilis ng paglalakbay.
Mga Uri ng Welding Positioner
Ang mga welding positioner ay inuri ayon sa kanilang axis of motion, load capacity, at application. Ang anim na pinakakaraniwang uri ay:
1. Turntable Positioner
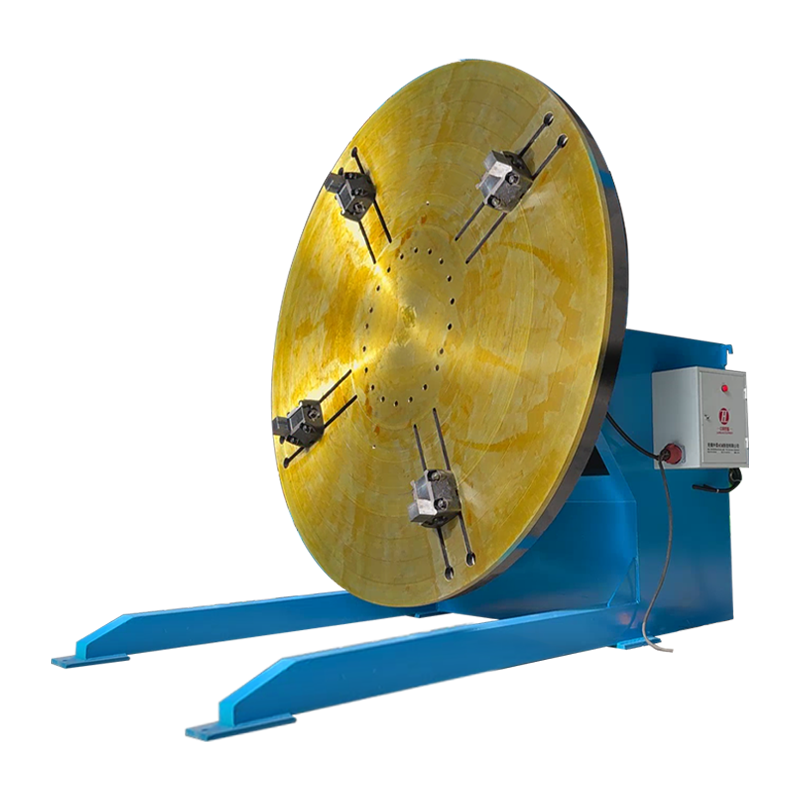
Pinaikot ng mga turntable positioner ang workpiece sa isang pahalang na axis, na ginagawa itong perpekto para sa mga circumferential welds sa mga cylindrical na bahagi tulad ng mga flanges, pressure vessel, at pipe spool. Ang mga kapasidad ng pag-load ay mula sa 50 kg hanggang mahigit 100,000 kg para sa mabibigat na modelong pang-industriya. Karaniwan ang bilis ng pag-ikot 0.1–5 RPM , adjustable upang tumugma sa bilis ng paglalakbay ng weld nang tumpak.
2. Ikiling-at-I-rotate ang mga Positioner
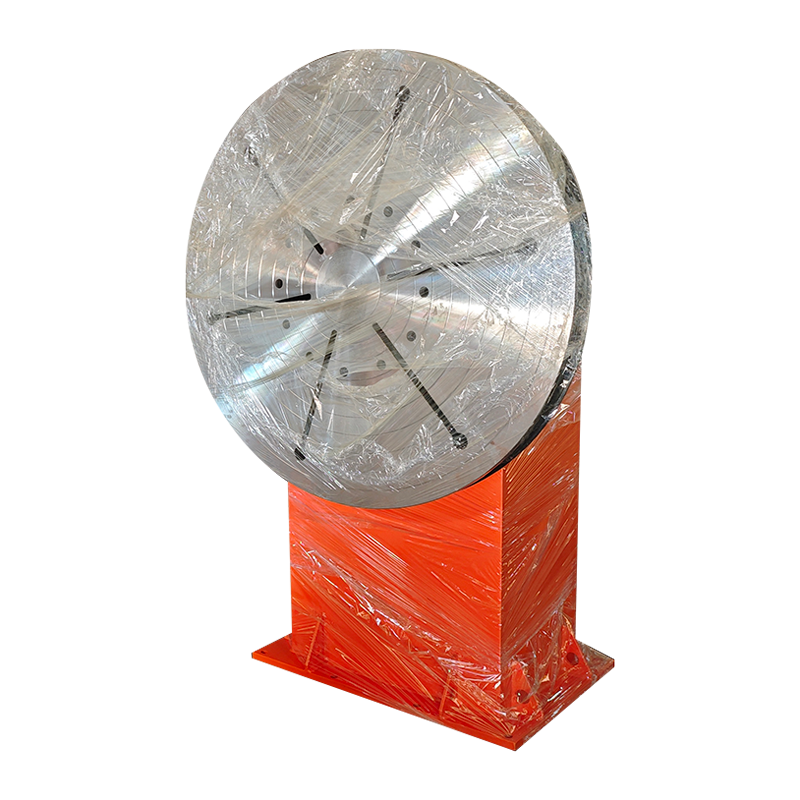
Ang mga tilt-and-rotate na positioner ay nagbibigay ng dalawang axes ng paggalaw — isang tilt axis (karaniwang 0–135°) at isang rotation axis — na nagpapahintulot sa mga kumplikadong bahagi na ma-reposition sa halos anumang anggulo nang walang pagkaka-unclamping. Ang mga ito ay ang pinaka-maraming nalalaman na karaniwang uri ng positioner at malawakang ginagamit para sa mga structural fabrication, mga frame ng kagamitan sa agrikultura, at mga bahagi ng automotive na tumitimbang. 100–10,000 kg .
3. Headstock-Tailstock Positioner
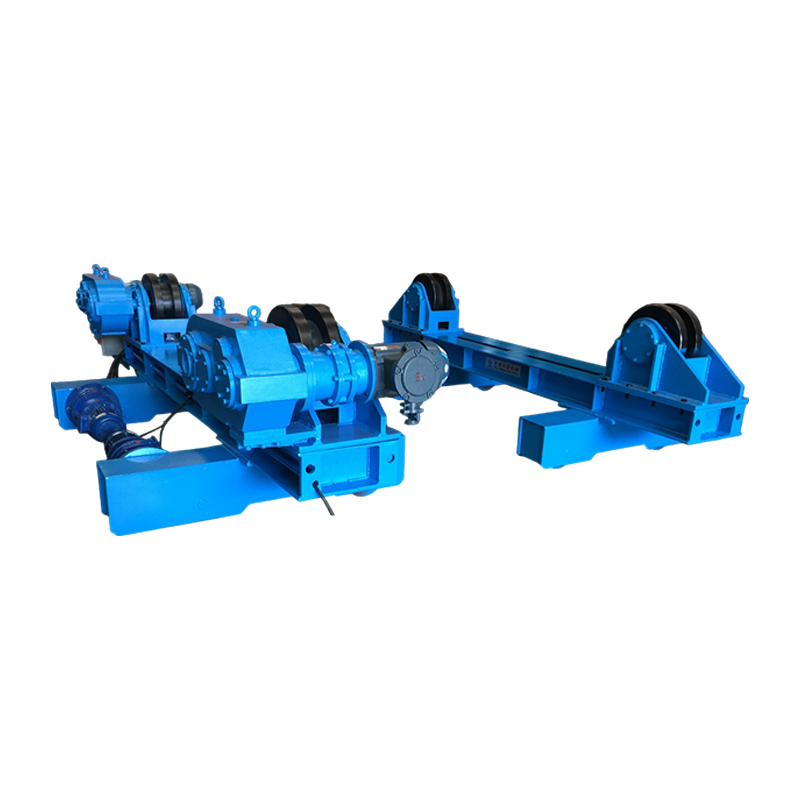
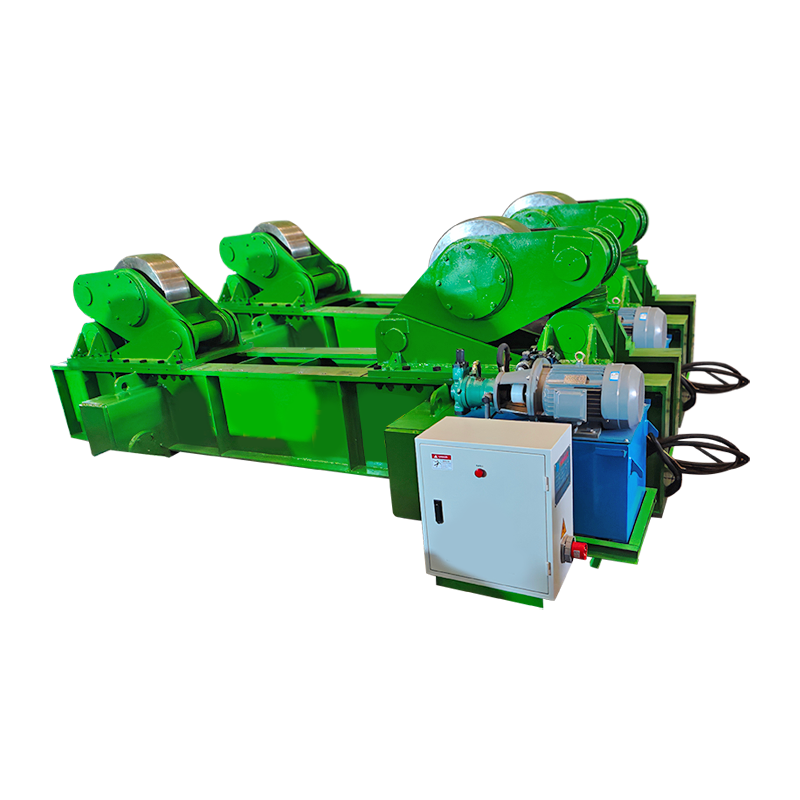
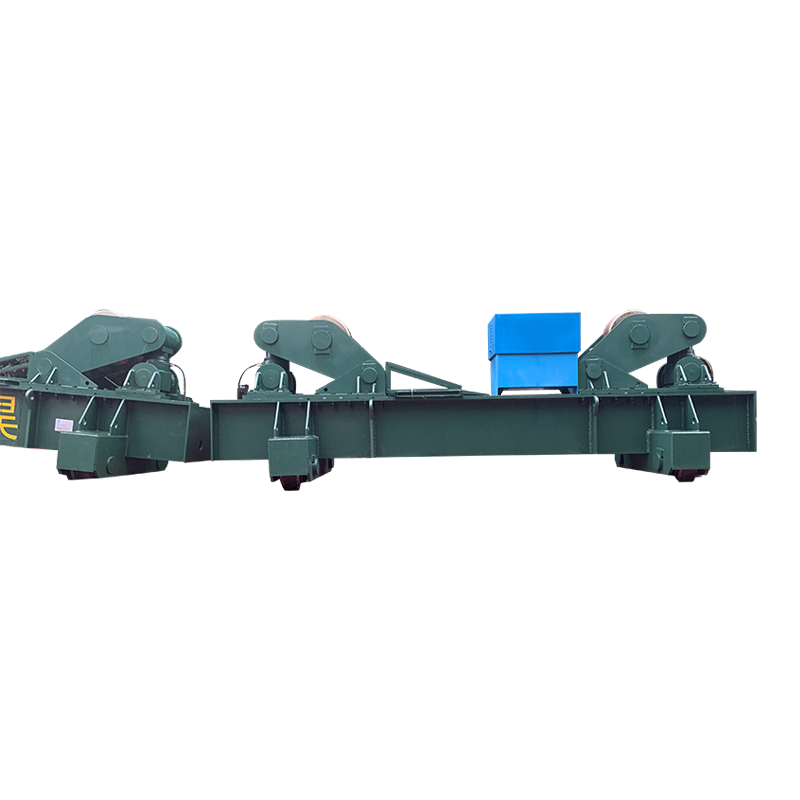
Sinusuportahan ng mga headstock-tailstock positioner ang mahaba at mabibigat na workpiece sa pagitan ng dalawang hinihimok na dulo — ang headstock (pinapatakbo) at ang tailstock (suporta o pinapagana). Ang pagsasaayos na ito ay mahalaga para sa mga welding shaft, axle, boom, at beam kung saan ang haba ng bahagi ay lumampas sa 1–2 metro at dapat na patuloy na paikutin. Ang mga kapasidad ng pag-load ay mula sa 500 kg hanggang 50,000 kg na may mga gitnang distansya hanggang 10 metro o higit pa.
4. Mga Positioner ng Ferris Wheel (H-Frame).
Ang mga ferris wheel positioner ay naglalagay ng dalawang workpiece fixture sa magkabilang panig ng isang umiikot na frame, na nagbibigay-daan sa isang bahagi na ma-welded habang ang isa ay nilo-load o hindi na-load — kapansin-pansing pagpapabuti ng arc-on na oras upang 85–95% kumpara sa 40–60% sa mga single-station setup. Madalas silang ginagamit sa mga high-volume na robotic welding cells para sa mga bahagi ng automotive chassis, wheel hub, at mga bahagi ng tambutso.
5. Mga Positioner ng Trunnion
Ang mga trunnion positioner ay nagpapaikot ng malalaki at malalaking assemblies — gaya ng construction equipment booms, wind turbine nacelle frames, at ship sections — sa paligid ng pahalang na axis gamit ang dalawang trunnion ring. Idinisenyo para sa matinding pagkarga ng 10,000–500,000 kg , kadalasang naka-floor ang mga ito sa mga mabibigat na fabrication shop na may access sa overhead crane.
6. Positioner Manipulator System (Column at Boom)
Pinagsasama ng mga manipulator ng column-and-boom ang welding positioner na may adjustable na boom na naglalagay ng welding torch sa malalaking nakatigil o mabagal na umiikot na workpiece. Ang boom ay nagbibigay ng X, Y, at Z na paglalakbay ng 1–10 metro bawat axis , na ginagawang standard na solusyon ang sistemang ito para sa mga pressure vessel na longitudinal seams, malalaking tank fabrication, at offshore structural welding.
| Uri ng Posisyon | Mga palakol of Motion | Karaniwang Kapasidad ng Pag-load | Pangunahing Aplikasyon |
| Turntable | 1 (pag-ikot) | 50 kg – 100,000 kg | Mga tubo, flanges, pressure vessel |
| Ikiling-at-Iikot | 2 (pag-ikot ng ikiling) | 100 kg – 10,000 kg | Structural frames, ag kagamitan |
| Headstock-Tailstock | 1–2 (pag-ikot) | 500 kg – 50,000 kg | Mga shaft, beam, mahabang katha |
| Ferris Wheel (H-Frame) | 2 (frame fixture) | 100 kg – 3,000 kg bawat panig | Robotic na mga cell, mataas na dami ng mga bahagi |
| Trunnion | 1 (pag-ikot) | 10,000 kg – 500,000 kg | Mabigat na katha, konstruksiyon |
| Column at Boom | 3 (X, Y, Z na pag-ikot) | Nakatigil / napakalaki | Mga tangke, pressure vessel, malayo sa pampang |
Talahanayan 1: Paghahambing ng mga uri ng welding positioner sa pamamagitan ng motion axes, load capacity, at primary application.
Ano ang mga Uri ng Welding Robots?
Ang mga uri ng welding robot sumasaklaw sa malawak na spectrum ng mga mekanikal na arkitektura, bawat isa ay ininhinyero para sa iba't ibang kumbinasyon ng abot, payload, katumpakan, at flexibility. Ang pagpili ng tamang uri ng robot ay kasing kritikal ng pagpili sa proseso ng welding — nililimitahan ng maling arkitektura ang pag-access, binabawasan ang repeatability, o pinapataas ang oras ng pag-ikot nang hindi kinakailangan.
1. Articulated Welding Robots (6-Axis)
Ang mga articulated robot ay ang nangingibabaw na uri sa welding automation, accounting para sa higit sa 70% ng lahat ng naka-install na welding robot sa buong mundo. Ang kanilang anim na rotary joints ay ginagaya ang buong saklaw ng paggalaw ng isang braso ng tao, na nagbibigay-daan sa pag-access ng sulo sa mga kumplikadong magkasanib na geometries mula sa halos anumang anggulo. Ang mga kapasidad ng payload ay mula sa 3 kg hanggang 20 kg para sa mga aplikasyon ng welding torch, na may mga reach na sobre ng 600 mm hanggang 3,100 mm . Karaniwang ang positional repeatability ±0.02–0.08 mm .
2. SCARA Welding Robots
Gumagana ang mga robot ng SCARA (Selective Compliance Articulated Robot Arm) sa isang pahalang na eroplano na may patayong Z-axis, na ginagawang angkop ang mga ito para sa spot welding sa mga flat o gently curved assemblies gaya ng mga electronics housing, thin sheet metal na bahagi, at automotive interior parts. Ang kanilang matibay na vertical axis ay nagbibigay ng mahusay na repeatability ng ±0.01–0.02 mm ngunit nililimitahan ang access sa malalim na recessed joints kumpara sa 6-axis articulated robots.
3. Cartesian (Gantry) Welding Robots
Ang mga cartesian welding robot ay gumagalaw kasama ang tatlong linear axes (X, Y, Z) na naka-mount sa isang overhead gantry structure, na sumasaklaw sa mga work envelope ng 1 m × 1 m hanggang 20 m × 10 m o mas malaki. Mahusay sila sa pagwelding ng malalaking flat panel, mga seksyon ng paggawa ng barko, at bridge steel kung saan walang robot na may isang braso na may sapat na abot. Ang kanilang linear na paggalaw ay ginagawang diretso ang programming at ang katumpakan ng landas ay napakataas — karaniwan ±0.1 mm sa malalaking saklaw.
4. Collaborative Welding Robots (Cobots)
Ang mga collaborative na welding robot (cobots) ay idinisenyo upang gumana nang ligtas kasama ng mga operator ng tao nang walang ganap na pagbabantay sa kaligtasan, gamit ang mga force-torque sensor upang makita ang contact at huminto kaagad. Ang mga welding cobot ay karaniwang nag-aalok ng mga payload ng 5–16 kg at abot ng 850–1,300 mm . Ang mga ito ay perpekto para sa small-batch, high-mix na produksyon kung saan kailangan ang madalas na reprogramming — ang oras ng pag-setup para sa isang bagong bahagi ay maaaring bawasan sa wala pang 30 minuto gamit ang hand-guided teach programming.
5. Seven-Axis Welding Robots
Ang mga robot na may pitong axis ay nagdaragdag ng isang linear na track o isang kalabisan na joint ng braso sa isang karaniwang 6-axis na arkitektura, na nagbibigay sa robot ng karagdagang antas ng kalayaan upang maabot ang mga hadlang, mapanatili ang anggulo ng sulo sa masikip na espasyo, at maiwasan ang mga posisyon ng singularidad. Ang mga ito ay lalong ginagamit sa aerospace welding, kumplikadong structural fabrications, at pinagsama-samang positioner cell kung saan ang robot at positioner axes ay pinag-ugnay nang sabay-sabay. Ang mga track-mount na 7-axis system ay maaaring sumaklaw sa mga linear na distansya ng hanggang 50 metro .
6. Spot Welding Robots
Ang mga spot welding robot ay mga heavy-payload articulated robot na partikular na na-configure upang magdala ng mga panlaban na spot welding gun, na karaniwang tumitimbang 40–150 kg . Sila ang backbone ng automotive body-in-white production, kung saan kailangan ng isang solong sasakyan 3,000–5,000 spot welds nakumpleto sa ilalim ng 60 segundo gamit ang isang coordinated cell ng 10–20 robot. Ang mga payload ay mula sa 100 kg hanggang 500 kg para sa mabibigat na pagsasaayos ng baril.
| Uri ng Robot | Axes | Payload | Pag-uulit | Pinakamahusay na Proseso ng Welding |
| Articulated (6-axis) | 6 | 3–20 kg | ±0.02–0.08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20 kg | ±0.01–0.02 mm | Spot, micro welding |
| Cartesian (Gantry) | 3–5 | 20–500 kg | ±0.1 mm | SAW, MIG (malalaking panel) |
| Collaborative (Cobot) | 6–7 | 5–16 kg | ±0.03–0.1 mm | MIG, TIG (high-mix) |
| Seven-Axis | 7 | 5–20 kg | ±0.02–0.05 mm | TIG, laser, kumplikadong geometry |
| Spot Welding Robot | 6 | 100–500 kg | ±0.1–0.2 mm | Resistance spot welding |
Talahanayan 2: Paghahambing ng mga uri ng welding robot sa pamamagitan ng axes, payload, repeatability, at inirerekomendang proseso ng welding.
Paano Nagtutulungan ang Mga Welding Positioner at Welding Robots
Pagsasama mga welding positioner kasama mga robot ng hinang lumilikha ng isang coordinated multi-axis welding cell kung saan ang mga positioner axes ay itinuturing bilang mga panlabas na robot axes — naka-synchronize sa real time sa robot controller upang ang paggalaw ng workpiece at paggalaw ng sulo ay mangyari nang sabay-sabay. Ito ay kilala bilang coordinated motion or koordinasyon ng panlabas na axis , at naghahatid ito ng ilang kritikal na pakinabang:
- Patuloy na anggulo ng sulo: Ang robot and positioner move simultaneously to maintain the optimal torch-to-joint angle (typically 5–15° drag or push angle) throughout curved or complex welds — impossible with either machine acting alone.
- Flat position welding sa lahat ng joints: Sa pamamagitan ng pagkiling sa positioner habang gumagalaw ang robot, ang bawat joint ay ipinapakita sa 1G flat position anuman ang lokasyon nito sa bahagi, na nagbibigay-daan sa maximum wire feed speed at deposition rate.
- Pag-aalis ng mga limitasyon sa pag-abot ng robot: Ang isang ferris wheel o headstock-tailstock positioner ay nagpapalawak ng epektibong gumaganang sobre ng isang nakapirming robot, na pinapaikot ang bahagi upang dalhin ang malalayong mga joint sa abot ng robot nang hindi nililipat ang robot.
- Parallel loading at welding: Ang mga positioner ng H-frame ay nagbibigay-daan sa isang kabit na ma-load habang hinang ng robot ang kabaligtaran na kabit, na nakakamit ng mga arc-on na oras sa itaas 90% — kumpara sa 50–65% sa mga layout ng single-station.
Welding Positioner kumpara sa Walang Positioner: Epekto sa Pagganap
Ang productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Sukatan | Nang walang Positioner | Kasama ang Positioner |
| Posisyon ng hinangin | Lahat ng posisyon (1G–6G) | Flat/horizontal (1G/2F) |
| Bilis ng feed ng wire (MIG) | 4–7 m/min | 8–15 m/min |
| Rate ng deposition | 2–4 kg/h | 5–12 kg/h |
| Rework / rate ng depekto | 3–8% | 0.5–1.5% |
| Arc-on time (robotic cell) | 50–65% | 85–95% |
| Panganib sa ergonomic ng operator | Mataas (overhead / awkward) | Mababa (flat / nakaupo) |
Talahanayan 3: Paghahambing ng pagganap ng welding na may at walang pagsasama ng positioner sa isang robotic welding cell.
Mga Aplikasyon sa Industriya: Kung Saan Na-deploy ang Mga Welding Positioner at Mga Uri ng Robot
Ang iba't ibang kumbinasyon ng uri ng positioner at uri ng robot ay pinakamainam para sa bawat industriya batay sa bahaging geometry, volume, at mga kinakailangan sa kalidad:
Paggawa ng Automotive
Umaasa ang automotive body-in-white production mga robot ng spot welding (6-axis, 100–500 kg payload) na ipinares sa mga ferris wheel positioner upang makamit ang throughput na kinakailangan para sa mass production. Isang tipikal na body shop ang deploy 200–400 welding robot sa maraming coordinated na mga cell, na gumagawa ng bagong katawan ng sasakyan tuwing 60–90 segundo.
Langis at Gas at Pressure Vessels
Mga gamit ng circumferential pipe at vessel welding turntable o headstock-tailstock positioner kasama articulated MIG o TIG welding robots . Pinaikot ng positioner ang tubo habang pinapanatili ng robot ang isang nakapirming posisyon ng sulo — isang pamamaraan na nakakamit ang kalidad ng weld na nakakatugon sa mga kinakailangan sa code ng ASME Section IX at API 1104 na may pare-parehong pagpasok ng ugat sa mga joints mula sa 50 mm hanggang 2,000 mm diameter .
Paggawa ng Barko at Mga Istraktura sa Malayong Pampang
Malaking-panel welding sa mga gamit sa paggawa ng barko Cartesian gantry welding robots kasama submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 metro ang haba . Gumagamit ang mga curved hull section at T-beam assemblies mga trunnion positioner upang paikutin ang malalaking structural units (50–200 tonelada) habang ang articulated MIG robot ay kumpletuhin ang fillet at butt welds.
Mga Job Shop at Contract Fabricator
Pinakikinabang ng mga high-mix, low-volume contract fabricators collaborative welding robots (cobots) ipinares sa compact mga tilt-and-rotate positioner . Ang isang cobot welding cell ay maaaring i-reprogram para sa isang bagong bahagi sa ilalim ng 30 minuto, na ginagawa itong matipid para sa mga laki ng batch na kasing liit 5–50 bahagi — malayong mababa sa 500 part threshold na karaniwang kinakailangan para bigyang-katwiran ang tradisyonal na robot welding cell investment.
Mga Pangunahing Salik Kapag Pumipili ng Mga Welding Positioner at Mga Uri ng Robot
Ang pagtutugma ng tamang positioner at uri ng robot sa iyong application ay nangangailangan ng pagsusuri ng limang pangunahing parameter:
- Timbang ng bahagi at geometry: Tukuyin ang maximum na bigat ng bahagi kasama ang mga fixture — palaging magdagdag ng 20–30% safety margin sa positioner rated load. Para sa mga bahaging mas mahaba kaysa sa 1.5x ang kanilang lapad, ang headstock-tailstock ay higit na gumaganap sa mga pagsasaayos ng turntable.
- Pinagsamang accessibility: Ang mga bahaging may panloob na weld, mahigpit na sulok na kasukasuan, o welds sa magkabilang mukha ay nangangailangan ng 6-axis o 7-axis na articulated na robot. Ang mga simpleng flat o circumferential welds ay maaaring hawakan ng SCARA o Cartesian system sa mas mababang halaga.
- Dami ng produksyon: Ang taunang volume na mas mababa sa 10,000 parts ay pinapaboran ang mga cobot na may manu-manong quick-change fixtures. Ang mga volume na higit sa 50,000 bahagi ay nagbibigay-katwiran sa mga dedikadong hard-tooled na ferris wheel positioner cell na may ganap na robot integration.
- Proseso ng hinang: Ang TIG welding ay nangangailangan ng mga robot na may ±0.05 mm o mas mahusay na repeatability; Ang MIG welding ay nagpaparaya sa ±0.1–0.2 mm. Nangangailangan ang SAW ng mga Cartesian gantri system dahil sa timbang at feed system ng flux/wire unit.
- Puwang sa sahig at taas ng kisame: Ang mga ferris wheel at trunnion positioner ay nangangailangan ng makabuluhang overhead clearance - karaniwan 4–8 metro . Ang mga sistema ng column-and-boom ay nangangailangan ng 6–12 metrong kisame. Ang mga compact cobot-positioner cell ay maaaring gumana nang kasing liit 4×4 metro ng espasyo sa sahig.
Mga Madalas Itanong
Ano ang pagkakaiba sa pagitan ng isang welding positioner at isang kabit ng hinang?
A welding fixture ay isang static na clamping device na humahawak sa workpiece sa isang nakapirming posisyon habang hinang. A welding positioner ay isang powered motion system na aktibong gumagalaw at umiikot sa workpiece habang o sa pagitan ng mga weld. Ang mga fixture ay inuuna ang dimensional na katumpakan at repeatability; inuuna ng mga positioner ang joint accessibility at position optimization. Sa pagsasagawa, ang mga fixture ay halos palaging naka-mount sa mga positioner upang makuha ang mga benepisyo ng pareho.
Maaari bang palitan ng welding cobot ang tradisyonal na articulated welding robot?
Para sa mga high-mix, low-volume na application, oo — maaaring maging mas cost-effective at flexible ang mga cobot. Gayunpaman, ang mga cobot ay gumagana sa mas mababang bilis (karaniwang 30–50% na mas mabagal kaysa sa mga robot na pang-industriya sa welding mode dahil sa mga limitasyon ng bilis ng kaligtasan kapag naroroon ang mga tao) at nagdadala ng mas mababang mga kargamento. Para sa dedikadong produksyon na may mataas na volume, ang tradisyonal na 6-axis articulated welding robot ay nananatiling superior sa throughput, duty cycle, at pangmatagalang gastos sa bawat weld.
Ilang axes ang idinaragdag ng welding positioner sa isang robotic cell?
Nagdaragdag ang isang karaniwang tilt-and-rotate positioner 2 panlabas na palakol sa robot controller, na dinadala ang kabuuang coordinated axes ng 6-axis robot cell sa 8. Ang headstock-tailstock na may parehong dulo ay hinihimok ay nagdaragdag ng 2 axes; ang isang ferris wheel positioner (frame fixture rotation) ay nagdaragdag ng 2–3 axes. Sinusuportahan ng mga modernong robot controller hanggang sa 18–27 kabuuang coordinated axes , pagpapagana ng mga kumplikadong multi-robot, multi-positioner na mga cell.
Anong mga proseso ng welding ang katugma sa robotic welding?
Ang lahat ng mga pangunahing proseso ng arc welding ay ginagamit sa mga welding robot. MIG/MAG (GMAW) ay ang pinakakaraniwan — humigit-kumulang 65% ng lahat ng robotic arc welding. TIG (GTAW) ay ginagamit para sa hindi kinakalawang na asero at titanium na nangangailangan ng pinakamataas na kalidad. Hinang ng plasma humahawak ng precision keyhole welding sa manipis na materyales. Laser welding ay mabilis na lumalaki para sa automotive at electronics. Lubog na arko (SAW) ay ginagamit ng eksklusibo sa gantry Cartesian robot para sa high-deposition flat welding.
Ano ang karaniwang panahon ng ROI para sa isang robotic welding cell na may mga positioner?
Para sa medium-volume production (5,000–50,000 parts/year), ang kumpletong robotic welding cell na may positioner integration ay karaniwang nakakakuha ng return on investment sa 18–36 na buwan . Ang ROI ay hinihimok ng pagbawas sa gastos sa paggawa (isang operator na nangangasiwa sa 2–4 na robot kumpara sa 4–8 na manu-manong welder), binawasan ang mga gastos sa muling paggawa (bumababa ang rate ng depekto mula 5–8% hanggang wala pang 1.5%), at tumaas na throughput (40–80% higit pang bahagi bawat shift). Ang mataas na dami ng mga automotive na application ay kadalasang nakakamit ng ROI sa ilalim 12 buwan .
Nangangailangan ba ang mga welding positioner ng espesyal na programming upang gumana sa mga robot?
Oo. Para sa coordinated motion, dapat i-configure ang positioner bilang isang panlabas na axis kasamain the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 na oras ng pagkakalibrate at pagsubok ng isang sinanay na integrator. Kapag na-configure na, awtomatikong isi-synchronize ng robot program ang positioner at torch motion — walang hiwalay na positioner programming ang kailangan.
Konklusyon
Mga welding positioner at ang iba't-ibang mga uri ng welding robot ay mga pantulong na teknolohiya na, kapag maayos na naitugma at pinagsama, naghahatid ng mga kakayahan sa pagmamanupaktura na hindi maaaring makamit nang mag-isa. Tinitiyak ng mga positioner na ang bawat joint ay palaging nasa pinakamainam na posisyon ng hinang; ang mga robot ay naghahatid ng pare-pareho, walang pagod na pagpapatupad sa bilis at antas ng kalidad na walang manu-manong proseso ang maaaring tumugma. Gumagamit ka man ng isang job shop na may compact na cobot-and-tilt-positioner cell o inhinyero ang isang high-volume na automotive spot welding line na may mga ferris wheel positioner at 20 articulated na robot, ang susi sa tagumpay ay nakasalalay sa wastong pagtutugma ng uri ng positioner, arkitektura ng robot, at proseso ng welding sa iyong partikular na bahagi ng geometry, dami ng produksyon, at mga kinakailangan sa kalidad.