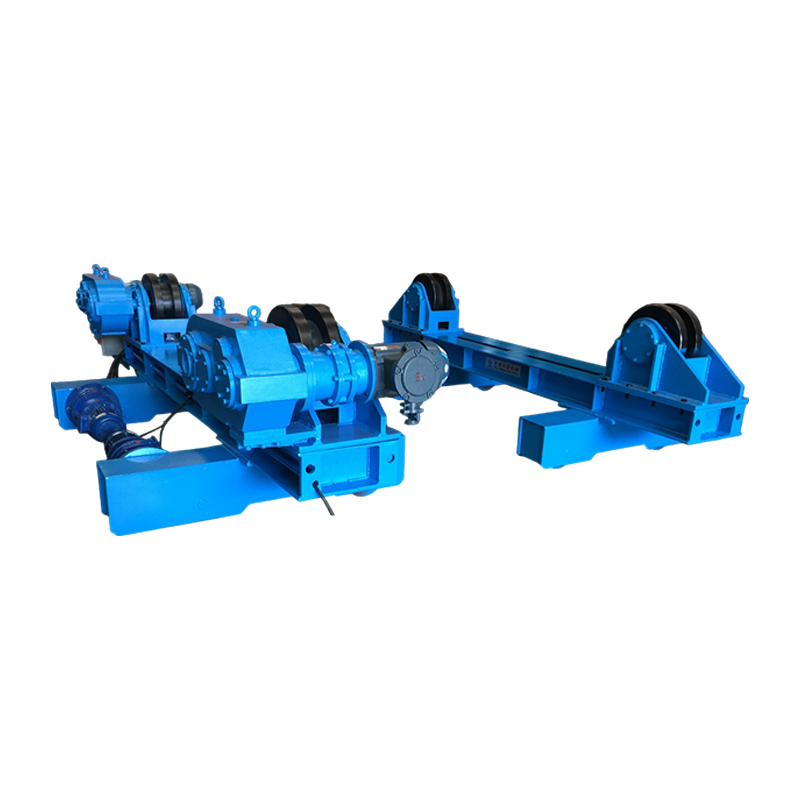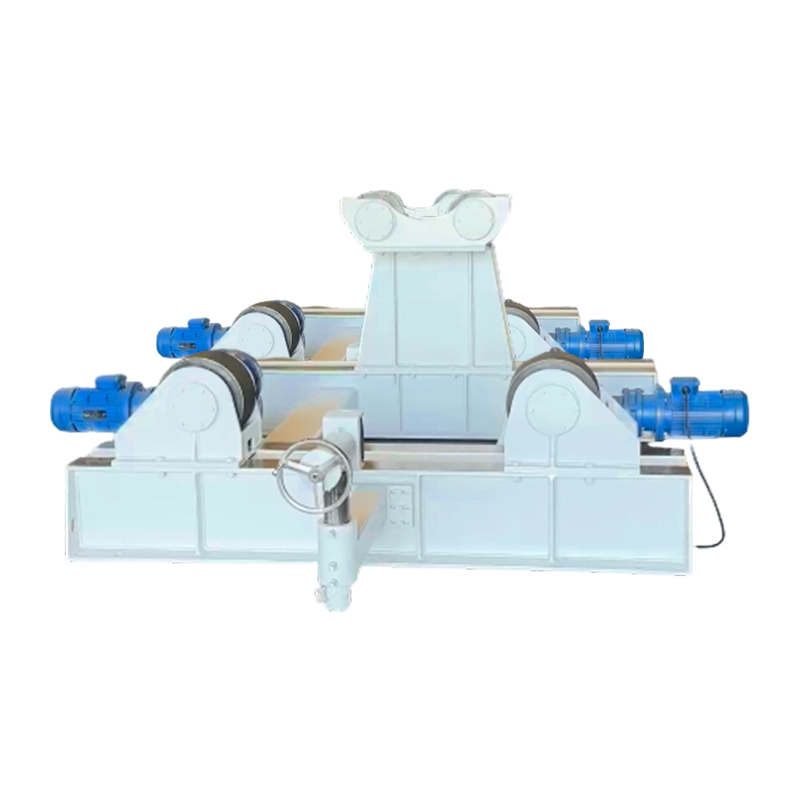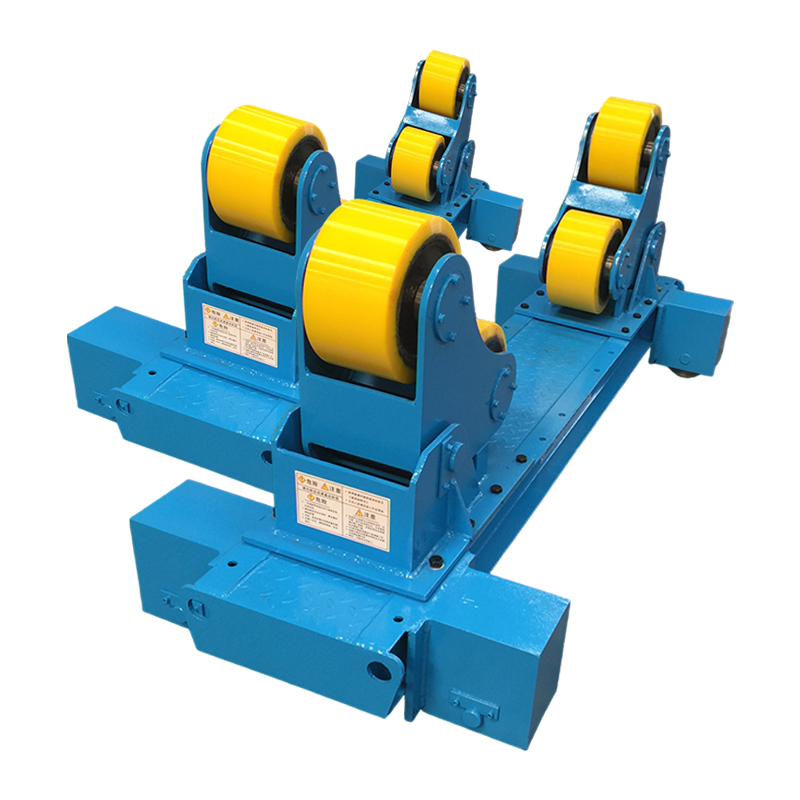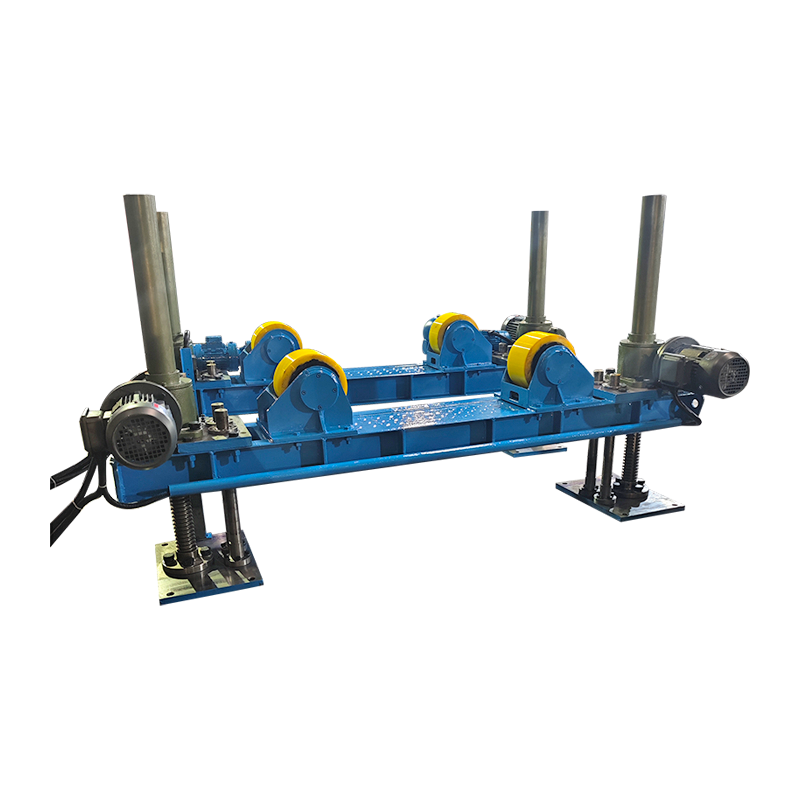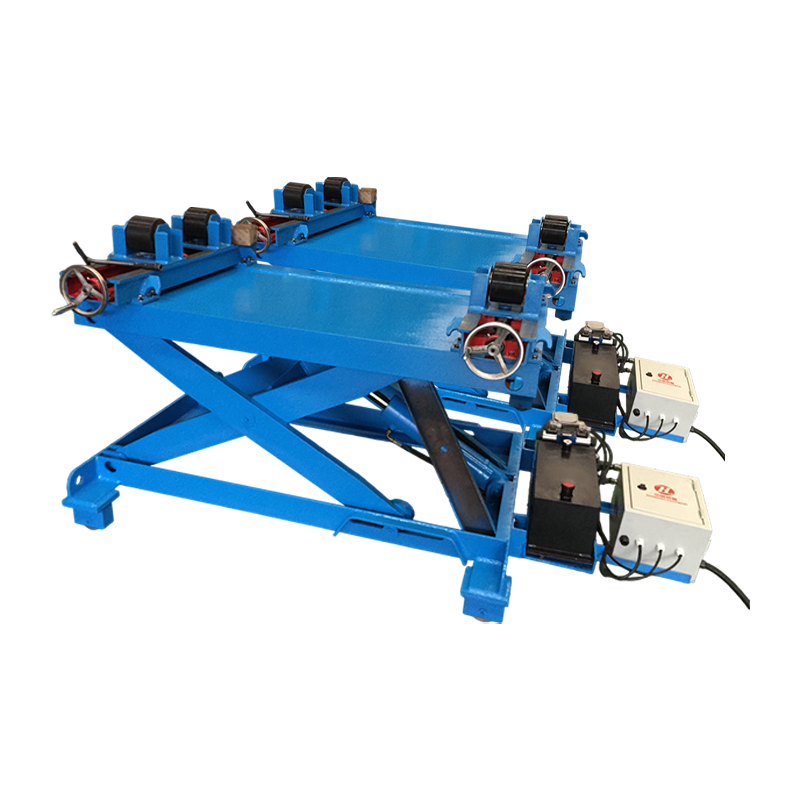
Robotic kabit ng hinangs ay mga precision-engineered workholding device na nag-clamp, naghahanap, at sumusuporta sa mga bahagi ng metal sa isang eksaktong posisyon upang ang isang robotic welding system ay makapagdeposito ng pare-pareho, repeatable welds. Kung walang tumpak na fixturing, kahit na ang pinaka-advanced na welding robot ay gagawa ng mga off-target na beads, dimensional failure, at magastos na scrap. Ipinapaliwanag ng gabay na ito kung paano gumagana ang mga fixture na ito, kung aling mga uri ang umiiral, at kung paano pumili ng tama para sa iyong kapaligiran sa produksyon.
Ano ang Robotic Welding Fixtures?
Ang mga robotic welding fixture ay ang mekanikal na interface sa pagitan ng isang hilaw na workpiece at ang naka-program na weld path ng robot. Ang isang fixture ay nagtataglay ng isa o higit pang mga bahagi sa isang tinukoy, nauulit na lokasyon upang sa bawat pag-ikot, ang sulo ng robot ay dumating sa eksaktong parehong punto sa tatlong-dimensional na espasyo.
Ang kabit ay gumaganap ng tatlong pangunahing gawain: paghahanap (paglalagay ng bahagi sa isang kilalang datum), clamping (pag-iwas sa paggalaw sa panahon ng welding arc), at pagsuporta (lumalaban sa weld distortion at thermal deformation). Ang isang pagkabigo sa alinman sa tatlong mga function na ito ay direktang nagsasalin sa mga depekto sa weld.
Sa high-volume na automotive, aerospace, at pagmamanupaktura ng heavy-equipment, robotic welding fixtures ay dinisenyo na may mga tolerance na kasing higpit ng plus o minus na 0.1 mm. Ang isang maling bahagi ng kahit na 0.5 mm ay maaaring itulak ang weld bead mula sa magkasanib na centerline, na nagbubunga ng hindi kumpletong pagsasanib at kahinaan sa istruktura.
Bakit Napakahalaga ng Robotic Welding Fixtures?
Ang mga robotic welding fixtures ay ang nag-iisang pinakamalaking variable na nakakaapekto sa weld consistency sa isang automated na cell — mas makakaapekto kaysa sa brand ng robot, uri ng wire, o shielding na pagpili ng gas.
Isaalang-alang ang mga numero: ang isang tipikal na six-axis welding robot ay maaaring ulitin ang naka-program na landas nito sa loob ng plus o minus na 0.05 mm. Gayunpaman, kung ang kabit ay nagpapakilala ng part-to-part positional variation ng plus o minus 1.0 mm, ang bentahe ng repeatability ng robot ay ganap na nasasayang. Ang mga pag-aaral sa automotive body-in-white production ay patuloy na nagpapakita na higit sa 70% ng mga robotic weld defect ay nagmumula sa mga problema sa fixturing , hindi mula sa robot programming o consumable na kalidad.
- Oras ng pag-ikot: Mabilis na naglo-load at nag-a-unload ang isang mahusay na disenyo ng fixture, na pinapaliit ang oras ng idle ng robot at pinapabuti ang pangkalahatang kahusayan ng kagamitan (OEE).
- First-pass yield: Ang pare-parehong lokasyon ng bahagi ay nangangahulugan ng mas kaunting rework loops. Ang mga halaman na namumuhunan sa mga fixture na may mataas na katumpakan ay regular na nag-uulat ng mga first-pass na ani sa itaas ng 98%.
- Kaligtasan ng operator: Ang mga fixture na maayos na idinisenyo ay nagpapanatili sa mga kamay ng operator na malayo sa weld zone sa pamamagitan ng paggamit ng mga tooling clamp na uma-activate mula sa malayo o pneumatically.
- Traceability: Maaaring isama ng mga modernong fixture ang mga RFID chips o barcode reader para i-log kung aling numero ng bahagi ang hinangin, na sumusuporta sa mga talaan ng kalidad ng ISO 9001 at IATF 16949.
Paano Gumagana ang Robotic Welding Fixtures?
Gumagana ang robotic welding fixture sa pamamagitan ng pagtatatag ng fixed coordinate reference — tinatawag na datum — at pagkatapos ay i-clamp ang workpiece laban sa datum na iyon bago simulan ng robot ang weld program nito.
Hakbang 1: Naglo-load at Paghahanap ng Bahagi
Inilalagay ng operator o isang automated material handling system ang bahagi laban sa mga pin, nest block, o V-block na tumutukoy sa X, Y, at Z na posisyon nito. Pinipigilan ng mga locator ng maayos na idinisenyo ang lahat ng anim na antas ng kalayaan: tatlong translational at tatlong rotational.
Hakbang 2: Pag-clamping
Sa sandaling makaupo, ang pneumatic o hydraulic clamp ay umaakit upang hawakan nang mahigpit ang bahagi sa nakalagay na posisyon. Ang mga pneumatic clamp na tumatakbo sa 80–100 psi ay maaaring maglapat ng 500 hanggang 2,000 Newtons ng clamping force sa ilalim ng 0.5 segundo. Hindi dapat harangan ng disenyo ng clamp ang daanan ng diskarte ng robot torch o ang shielding gas envelope sa paligid ng weld pool.
Hakbang 3: Pagpapatupad ng Weld
Sa pagkaka-secure ng bahagi, isinasagawa ng robot ang nakaimbak nitong weld program. Dahil ang bahagi ay nasa parehong posisyon sa bawat pag-ikot, hindi kailangang hanapin ng robot ang joint — sinusunod lang nito ang itinuro na landas. Ito ay tinatawag minsan fixed-path welding at ito ang pinakamabilis at pinakamatipid na mode ng robotic welding.
Hakbang 4: Pag-unload at I-reset
Matapos makumpleto ang weld cycle, ilalabas ang mga clamp, at ang natapos na pagpupulong ay tinanggal. Nire-reset ang kabit para sa susunod na bahagi. Sa mga high-speed na linya, ang buong loading-welding-unloading cycle na ito ay nakumpleto sa loob ng 30 hanggang 90 segundo.
Aling Mga Uri ng Robotic Welding Fixture ang Available?
Mayroong limang pangunahing kategorya ng mga robotic welding fixture, bawat isa ay na-optimize para sa ibang kumbinasyon ng part geometry, dami ng produksyon, at badyet.
1. Nakatuon na Hard Tooling Fixtures
Layunin-built para sa isang solong bahagi na numero, nakalaang fixtures ay machined mula sa bakal o aluminyo plate na may precision-bored locating hole at pinagsamang pneumatic clamp. Naghahatid sila ng pinakamataas na katumpakan (maaabot ang plus o minus na 0.1 mm) at ang pinakamabilis na mga oras ng pag-ikot. Ang trade-off ay mataas ang upfront cost — ang isang kumplikadong dedikadong fixture ay maaaring mula sa $15,000 hanggang $80,000 — at walang flexibility para sa iba pang mga bahagi.
2. Modular Welding Fixtures
Gumagamit ang mga modular system ng grid-pattern base plate (karaniwan ay nasa 50 mm o 100 mm pitch) na may mga standardized na component block — mga stop, support, clamp, at angle plates — na bumagsak sa grid. Ang mga fixture na ito ay maaaring muling i-configure para sa iba't ibang bahagi sa mga oras sa halip na mga linggo. Tamang-tama ang mga ito para sa mga job shop at low-to-medium volume production kung saan maraming bahaging pamilya ang nagbabahagi ng parehong robot cell.
3. Trunnion at Positioner Fixtures
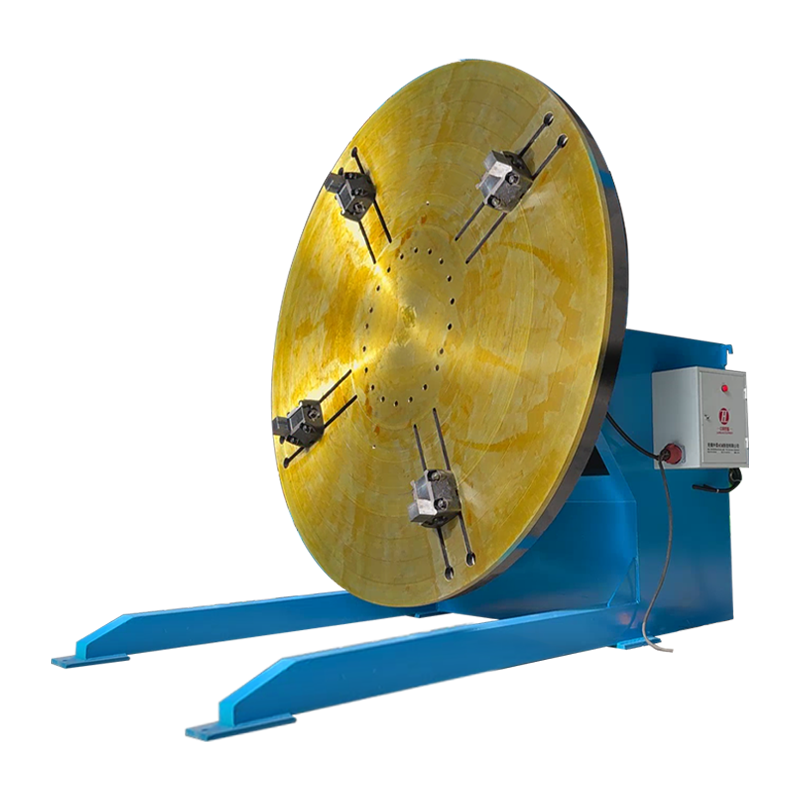
Para sa mga assemblies na nangangailangan ng welding sa maraming panig, isang trunnion (two-axis) o servo positioner (isa hanggang tatlong axes) ang nagpapaikot sa fixture sa panahon ng weld cycle, na nagpapakita ng mga bagong magkasanib na mukha sa robot nang hindi nangangailangan ng pangalawang robot o manu-manong repositioning. Maaaring bawasan ng weld positioner ang kabuuang cycle ng 20 hanggang 40% sa mga kumplikadong assemblies sa pamamagitan ng pag-aalis ng pangangailangang manu-manong i-flip ang mga bahagi.
4. Turntable (Pag-index) Fixtures
Ang isang turntable fixture ay mayroong dalawa o higit pang mga set ng tooling sa isang umiikot na mesa. Habang nagwe-welding ang robot sa isang istasyon, nilo-load ng operator ang susunod na bahagi sa kabilang istasyon. Ito ay kapansin-pansing nagpapabuti sa robot arc-on time — madalas mula 50% hanggang 85% — dahil hindi kailanman hinihintay ng robot na makumpleto ang paglo-load at pag-unload.
5. Mga Flexible na Adaptive Fixture
Umuusbong sa mga high-mix, low-volume na kapaligiran, ang mga adaptive fixture ay gumagamit ng servo-driven na mga pin o reconfigurable clamp arrays na awtomatikong nag-aadjust sa bawat papasok na variant ng bahagi. Pinagsama sa isang vision system o laser scanner na nagpapatunay sa posisyon ng bahagi bago magsimula ang welding, ang mga system na ito ay maaaring humawak ng dose-dosenang mga numero ng bahagi nang walang anumang manu-manong pagbabago.
Mga Uri ng Robotic Welding Fixture Kumpara
| Uri ng Kabit | Katumpakan | Kakayahang umangkop | Paunang Gastos | Pinakamahusay na Application |
|---|---|---|---|---|
| Nakatuon sa Hard Tooling | /- 0.1 mm | Napakababa | $15,000 - $80,000 | Mataas na dami ng solong bahagi |
| Modular | /- 0.3 mm | Mataas | $5,000 - $25,000 | Mga tindahan ng trabaho, prototyping |
| Trunnion / Positioner | /- 0.15 mm | Katamtaman | $20,000 - $100,000 | Mga multi-side weldment |
| Turntable (Indexing) | /- 0.2 mm | Mababa | $10,000 - $50,000 | Mataas arc-on time priority |
| Flexible Adaptive | /- 0.2 mm | Napakataas | $50,000 - $200,000 | Mataas-mix, low-volume |
Talahanayan 1: Paghahambing ng mga uri ng robotic welding fixture ayon sa katumpakan, flexibility, gastos, at inirerekomendang aplikasyon.
Paano Magdisenyo ng Mga Epektibong Robotic Welding Fixture
Ang epektibong robotic welding fixture na disenyo ay nagsisimula sa isang masusing pag-unawa sa weld joint geometry, reach envelope ng robot, at ang thermal behavior ng workpiece material.
Torch Access at Clearance
Ang bawat clamp, suporta, at structural na miyembro sa kabit ay dapat na nakaposisyon upang ang sulo ng robot - kasama ang leeg at wire conduit nito - ay maaaring maabot ang bawat weld joint sa kinakailangang anggulo nang walang banggaan. Ang mga taga-disenyo ng fixture ay karaniwang gumagamit ng 3D CAD simulation upang suriin ang clearance ng torch sa buong weld path bago bumuo ng pisikal na tooling. Ang pinakamababang clearance na 25 mm sa paligid ng katawan ng sulo ay isang karaniwang panimulang punto ng industriya.
Weld Distortion Control
Ang pagpasok ng init sa panahon ng hinang ay nagiging sanhi ng paglaki ng metal at pagkatapos ay kumukuha ng hindi pantay habang lumalamig, isang phenomenon na kilala bilang weld distortion. Dapat na asahan ng mga fixture ang paggalaw na ito at alinman ay pigilan ito - sa pamamagitan ng pag-clamp sa bahagi hanggang sa lumamig ito sa ibaba 200 degrees Celsius - o pre-compensate para dito sa pamamagitan ng sadyang pag-offset nang bahagya sa posisyon ng bahagi bago magwelding. Ang mga copper backing bar o water-cooled na bahagi ng fixture ay ginagamit sa mga high-heat na application upang pamahalaan ang thermal load.
Pagpili ng Materyal para sa Frame ng Fixture
Ang base ng fixture at mga pangunahing istrukturang miyembro ay karaniwang gawa sa steel plate, cast iron, o structural aluminum, depende sa bigat ng aplikasyon at kinakailangang higpit. Ang bakal ay nag-aalok ng pinakamahusay na dimensional na katatagan sa ilalim ng thermal cycling ngunit mabigat at mas mabagal sa makina. Ang aluminyo ay mas magaan at mas mabilis ang mga makina ngunit maaaring mangailangan ng panaka-nakang re-certification dahil mas madaling gumapang sa ilalim ng matagal na pag-clamping load.
Pag-verify sa Pag-uulit
Bago ang isang bago robotic welding fixture ay inilabas sa produksyon, dapat itong patunayan gamit ang isang coordinate measuring machine (CMM) o isang portable laser tracker. Ang kabit ay dapat ikarga at idiskarga nang hindi bababa sa 30 beses, na may bahaging posisyon na sinusukat pagkatapos ng bawat pag-ikot. Karaniwang kinakailangan ang process capability index (Cpk) na 1.67 o mas mataas sa lahat ng kritikal na dimensyon para sa pag-apruba ng automotive supply chain.
Mga Karaniwang Aplikasyon ng Robotic Welding Fixture ayon sa Industriya
Ginagamit ang mga robotic welding fixture sa halos lahat ng sektor ng pagmamanupaktura na kinabibilangan ng pagsasama ng metal, ngunit ang mga kinakailangan sa disenyo ay nag-iiba nang malaki ayon sa industriya.
| Industriya | Karaniwang Bahagi | Kinakailangang Pangunahing Kabit | Ginustong Uri ng Kabit |
|---|---|---|---|
| Automotive | Body-in-white na mga panel, mga subframe | Mataas volume, tight tolerance | Nakalaang matigas na tool |
| Aerospace | Mga istrukturang bracket, mga kabit ng gasolina | Lubhang mahigpit na pagpapaubaya, ganap na traceability | Dedicated positioner |
| Mabibigat na Kagamitan | Boom arm, frame, bucket | Mataas clamping force, large envelope | Trunnion / positioner |
| Paggawa ng barko | Mga seksyon ng katawan ng barko, mga bracket ng tubo | Malaking bahagi ng tirahan | Modular / gantry-mount |
| Pangkalahatang Paggawa | Pinaghalong bahagi ng mga pamilya | Mabilis na pagbabago | Modular / adaptive |
Talahanayan 2: Mga application ng robotic welding fixture ayon sa industriya, kabilang ang mga tipikal na bahagi, pangunahing kinakailangan, at gustong uri ng fixture.
Ano ang Nagiging sanhi ng Robotic Welding Fixture Failures?
Ang pinakakaraniwang sanhi ng pagkabigo ng kabit ay ang pagsusuot sa mga ibabaw ng lokasyon, pagkasira ng pneumatic system, at thermal distortion ng mismong frame ng fixture.
- Kasuotan ng tagahanap: Ang mga hardened steel locating pin sa mga high-cycle na fixture ay maaaring magsuot sa rate na 0.01 hanggang 0.05 mm bawat 100,000 cycle. Ang isang pagod na locator ay nagbibigay-daan sa posisyon ng bahagi na unti-unting naaanod, na nagdudulot ng mabagal na pagbabago sa kalidad ng weld na mahirap matukoy nang walang pana-panahong pagsusuri ng CMM.
- Pagkasira ng clamp seal: Ang mga pneumatic clamp seal ay bumababa sa paglipas ng panahon, na binabawasan ang puwersa ng pag-clamping. Ang isang clamp na nabigong hawakan nang mahigpit ang isang bahagi ay nagbibigay-daan sa micro-movement sa panahon ng weld arc, na nagreresulta sa hindi pantay na lapad ng butil at potensyal na kakulangan sa pagsasanib ng mga depekto.
- Weld spatter akumulasyon: Nagsisilbing maling datum ang paglapag ng spatter sa mga lokasyong ibabaw, na iniangat ang bahagi sa itaas ng nilalayong Z na posisyon nito. Sa mga high-spatter na proseso gaya ng short-circuit MIG na walang anti-spatter coating, ang spatter buildup sa mga locator ay maaaring mangyari sa loob ng isang shift.
- Thermal cycling fatigue: Ang paulit-ulit na pag-init at paglamig ng frame ng fixture — lalo na sa mga proseso ng mataas na init tulad ng GMAW o PAW — ay maaaring magpakilala ng pinagsama-samang dimensional drift. Ang mga fixture na nakalantad sa mga bahagi na may preheat na higit sa 200 degrees Celsius ay dapat suriin para sa pagbaluktot kada quarter.
Paano Panatilihin ang Mga Robotic Welding Fixture para sa Mahabang Buhay ng Serbisyo
Ang isang structured preventive maintenance program ay ang pinaka-cost-effective na paraan upang maprotektahan ang pamumuhunan sa mga robotic welding fixtures at mapanatili ang kalidad ng weld sa paglipas ng panahon.
- Araw-araw: Linisin ang locating pin at nest surface gamit ang brush at compressed air. Maglagay ng anti-spatter spray sa mga nakalantad na tooling surface malapit sa weld zone bago ang bawat shift.
- Lingguhan: Suriin ang pneumatic clamp actuation force gamit ang handheld force gauge. Suriin ang mga linya ng hangin at mga kabit kung may mga tagas. Kumpirmahin na ang lahat ng mga clamp ay umabot sa ganap na bukas at ganap na saradong mga posisyon sa loob ng detalye.
- buwanan: Sukatin ang mga kritikal na sukat ng tagahanap gamit ang isang naka-calibrate na gauge o CMM. Idokumento ang mga resulta at trend laban sa baseline. Palitan ang anumang tagahanap na nagpapakita ng higit sa 0.1 mm na pagkasuot mula sa nominal.
- taun-taon: Full fixture teardown, paglilinis, at inspeksyon. Muling patunayan ang katumpakan ng kabit laban sa orihinal na mga guhit ng disenyo gamit ang isang laser tracker o CMM. Palitan ang lahat ng pneumatic seal nang maagap.
Mga Madalas Itanong Tungkol sa Mga Robotic Welding Fixture
Ano ang pagkakaiba sa pagitan ng isang welding fixture at isang welding jig?
A welding fixture hinahanap at ikinakapit ang isang bahagi sa isang nakapirming, paulit-ulit na posisyon — ang robot o welder ay palaging dumarating sa bahagi. Ang welding jig, sa tradisyonal na paggamit, ay gumagabay din sa welding tool mismo sa kahabaan ng joint. Sa robotic welding, ang pagkakaiba ay higit na nawala dahil ang robot ay nagbibigay ng sarili nitong gabay sa landas; ang terminong "kabit" ay karaniwan na ngayon para sa parehong mga pag-andar.
Gaano katagal bago magdisenyo at bumuo ng robotic welding fixture?
Para sa isang medyo kumplikadong dedikadong fixture, ang karaniwang timeline ay 8 hanggang 16 na linggo mula sa simula ng disenyo hanggang sa pag-install sa robot cell. Kabilang dito ang 3 hanggang 4 na linggo ng disenyo ng CAD, 2 hanggang 4 na linggo ng machining at fabrication, at 2 hanggang 4 na linggo ng build, debug, at pagpapatunay ng kakayahan. Ang mga modular fixture ay maaaring tipunin at patunayan sa loob ng 1 hanggang 3 linggo.
Maaari bang gamitin ang parehong robotic welding fixture sa iba't ibang mga robot?
Oo, sa kondisyon na ang kabit ay naka-mount sa isang karaniwang interface plate at ang robot cell ay na-recalibrate sa fixture datum pagkatapos ng pagpapalit ng robot. Ang weld program ay maaaring kailangan ding ituro muli o ibahin sa coordinate system ng bagong robot. Ang paggamit ng pare-parehong fixture datum sa maraming robot ay lubos na pinapasimple ang pagbabago.
Anong mga materyales ang ginawa ng mga robotic welding fixtures?
Ang mga istrukturang frame ay karaniwang gawa mula sa banayad na steel plate o structural steel tube. Ang paghanap ng mga pin at wear surface ay ginawa mula sa pinatigas na tool steel (karaniwang 60 HRC minimum) upang labanan ang pagkasira. Ang ilang mga fixture ay gumagamit ng cast iron base para sa superior vibration damping. Sa mga aplikasyon ng aerospace, ang Invar alloy ay ginagamit para sa mga fixture na napakataas ng katumpakan dahil sa malapit sa zero na thermal expansion coefficient nito.
Paano nakakaapekto ang isang robotic welding fixture sa cycle time?
Direktang nakakaapekto ang disenyo ng fixture sa cycle time sa dalawang paraan. Una, ang bilis ng paglo-load at pagbabawas ay depende sa kung gaano kahusay ma-access ang kabit at kung gaano kabilis kumikilos ang mga clamp — ang mga fixture na hindi maganda ang disenyo ay nagdaragdag ng 15 hanggang 30 segundo bawat cycle. Pangalawa, ang isang turntable fixture ay nagbibigay-daan sa pag-load sa panahon ng welding, na maaaring halos doble ang epektibong throughput sa pamamagitan ng pagpapanatiling patuloy na hinang ang robot sa halip na maghintay ng mga pagbabago sa bahagi.
Ano ang papel na ginagampanan ng simulation software sa disenyo ng kabit?
Ang offline na programming (OLP) at robot simulation software ay nagbibigay-daan sa mga inhinyero na mag-import ng isang 3D fixture na modelo, i-program ang buong weld path nang halos, at suriin kung may mga banggaan ng torch sa fixture bago itayo ang anumang pisikal na tooling. Maaaring alisin ng virtual na proseso ng pagpapatunay na ito ang 80 hanggang 90% ng mga pagbabago sa disenyo na nauugnay sa banggaan na kung hindi man ay matutuklasan lamang sa panahon ng pisikal na pag-commissioning, na nakakatipid ng malaking oras at gastos.
Ang mga robotic welding fixtures ba ay angkop para sa aluminum welding?
Oo, ngunit ang aluminum welding fixtures ay nangangailangan ng karagdagang pagsasaalang-alang sa disenyo. Ang mataas na thermal conductivity ng aluminyo ay nangangahulugan ng mabilis na pagkawala ng init, kaya ang mga fixture ay hindi dapat kumilos bilang sobrang heat sink na nagdudulot ng hindi kumpletong pagsasanib. Ang mga puwersa ng pag-clamping ay dapat ding maingat na kontrolin upang maiwasan ang pagmamarka ng malambot na mga ibabaw ng aluminyo. Ang mga copper o anodized aluminum backup bar ay mas gusto kaysa sa bakal na malapit sa aluminum weld joints upang maiwasan ang kontaminasyon ng carbon at mabawasan ang adhesion ng weld spatter.
Pangwakas na Takeaway: Bakit Magbabayad ang Pag-invest sa De-kalidad na Robotic Welding Fixtures
Ang isang well-engineered robotic welding fixture ay hindi isang cost center — ito ang pundasyon ng kalidad ng weld, throughput, at return sa iyong robot investment.
Isaalang-alang ang isang simpleng kalkulasyon: kung ang isang robot cell ay gumagawa ng 400 assemblies bawat shift, at ang isang hindi maganda ang disenyong fixture ay nagdudulot ng 2% rework rate, na katumbas ng 8 assemblies na nangangailangan ng manual correction bawat shift. Sa isang average na gastos sa muling paggawa na $50 bawat pagpupulong, ang taunang gastos sa muling paggawa ay humigit-kumulang $104,000. Isang pag-upgrade ng fixture na nagkakahalaga ng $30,000 na nag-aalis ng rework na iyon para sa sarili nito sa wala pang apat na buwan.
Ang mga industriyang nakakamit ang pinakamataas na produktibidad ng robot — mga automotive tier-one na supplier, aerospace fabricator, at heavy-equipment manufacturer — ay nagbabahagi ng isang karaniwang kasanayan: tinatrato nila robotic welding fixtures bilang mga instrumentong katumpakan na nararapat sa parehong pansin sa engineering at disiplina sa pagpapanatili gaya ng mga robot mismo. Ang pagpili ng tamang uri ng fixture, pagdidisenyo nito gamit ang masusing torch access simulation, pagpapatunay nito sa mga pamantayan ng Cpk, at pagpapanatili nito sa isang naka-iskedyul na batayan ay ang pinakatiyak na landas patungo sa pare-pareho, mataas na kalidad na awtomatikong welding sa sukat.