Mga robotic welding positioner pagbutihin ang kalidad ng weld at kahusayan sa output sa pamamagitan ng patuloy na muling pagpoposisyon ng workpiece upang ang welding robot ay palaging gumagana sa pinakamainam na flat o horizontal na posisyon, na inaalis ang mga overhead at vertical na pass na nagpapababa sa penetration at bead consistency. Sa praktikal na mga termino, ang mga manufacturer na nagsasama ng mga robotic positioner ay nag-uulat ng mga pagbawas sa cycle ng 20–40% at mga rate ng depekto na kasingbaba ng 0.1% — kumpara sa 2–5% sa mga manual welding operations.
Sinasaklaw ng gabay na ito kung paano gumagana ang mga robotic welding positioner, kung aling mga uri ang available, kung paano pipiliin ang tamang configuration, at kung anong masusukat na mga resulta ang maaari mong asahan mula sa isang maayos na pinagsama-samang sistema.
Paano Gumagana ang Mga Robotic Welding Positioner
Ang robotic welding positioner ay isang de-motor na kabit na umiikot, tumagilid, o nagpi-flip ng workpiece sa ilalim ng coordinated na kontrol sa welding robot, na tinitiyak na ang bawat weld joint ay ipinapakita sa perpektong anggulo para sa deposition. Sa halip na hilingin sa braso ng robot na lumiko sa mga posisyong mahirap maabot, dinadala ng positioner ang joint sa robot — pinapanatili ang flat o bahagyang hilig na oryentasyon na gumagawa ng full-penetration welds na may pare-parehong geometry ng bead.
Nakikipag-ugnayan ang positioner sa robot controller sa pamamagitan ng shared I/O o fieldbus protocol — karaniwang EtherCAT, DeviceNet, o PROFINET — na nagpapahintulot sa paggalaw na ganap na ma-synchronize. Kapag nakumpleto ng robot ang isang weld pass sa isang mukha, sinenyasan nito ang positioner na i-index ang bahagi sa susunod na joint position habang nire-reset ng robot ang sulo nito. Ang coordinated handoff na ito ay ganap na nag-aalis ng manual repositioning time.
Pinaka moderno robotic welding positioner ay itinuturing bilang mga panlabas na palakol ng robot controller. Ang isang 6-axis na robot na isinama sa isang 2-axis positioner ay epektibong nagiging isang 8-axis system, na ang lahat ng mga axes ay naka-coordinate sa real time. Nangangahulugan ito na ang robot at positioner ay maaaring gumalaw nang sabay - ang workpiece ay umiikot habang ang sulo ay naglalakbay - na nagpapagana ng kumplikadong helical at tuloy-tuloy na spiral weld path na magiging geometrically imposible sa isang nakatigil na kabit.
Ang mga servo motor ay nagtutulak ng positioner rotation at tilt axes, na may mga precision encoder na nagbibigay ng angular na feedback na karaniwang tumpak sa ±0.01 degrees. Ang kapasidad ng pag-load ay mula sa ilalim ng 100 kg para sa mga small-part positioner hanggang sa higit sa 30,000 kg para sa mabibigat na istrukturang fabrication system na ginagamit sa paggawa ng barko at pagmamanupaktura ng rail car.
Mga Uri ng Robotic Welding Positioner
Ang limang pangunahing uri ng robotic welding positioner bawat isa ay tumutugon sa isang natatanging geometry ng workpiece at senaryo ng produksyon — ang pagpili ng maling uri para sa iyong aplikasyon ay isa sa mga pinakakaraniwang at magastos na pagkakamali sa pagsasama.
1. Mga Positioner ng Headstock-Tailstock (H/T).
Ang mga headstock-tailstock positioner ay ang pinakamalawak na ginagamit na uri sa mga robotic welding cell, na angkop sa mga pahabang cylindrical at tubular na bahagi. Ang workpiece ay naka-clamp sa pagitan ng isang driven headstock at isang passive o driven tailstock, na nagbibigay-daan sa tuluy-tuloy na 360-degree na pag-ikot sa kahabaan ng longitudinal axis. Kasama sa mga karaniwang aplikasyon ang mga pressure vessel, exhaust manifold, structural beam, at pipe assemblies.
- Kapasidad ng pag-load: 500 kg hanggang 20,000 kg (center of gravity rated)
- Bilis ng pag-ikot: 0.01 hanggang 3 RPM, kontrolado ng servo
- Karaniwang gamit: Pipe spools, axle shafts, cylindrical pressure vessels
- Pangunahing bentahe: Ang patuloy na pag-ikot ay nagbibigay-daan sa buong circumferential welds nang walang tigil
2. Turntable (Single-Axis) Positioner
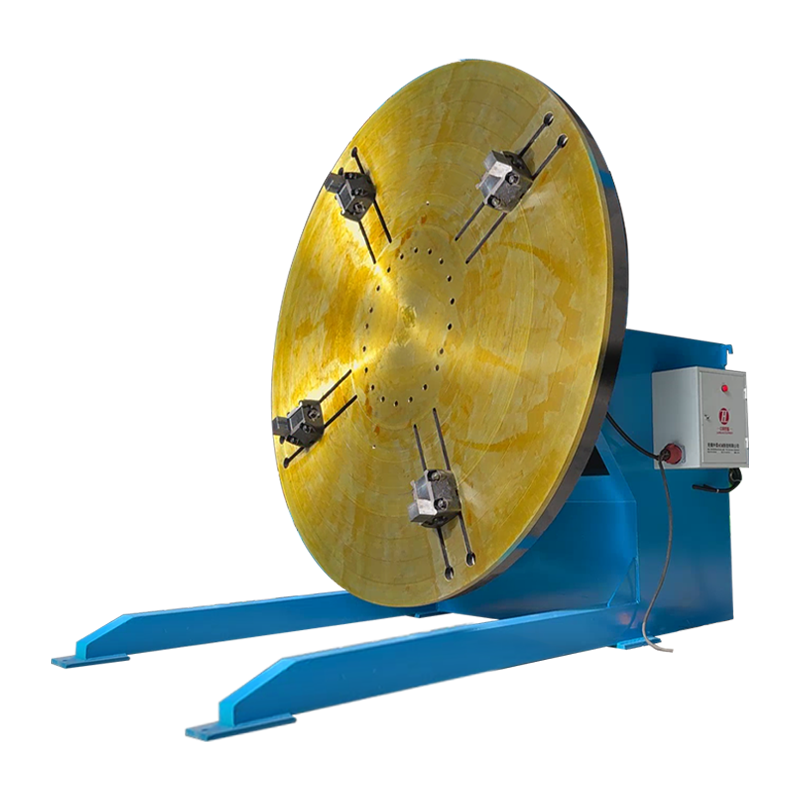
Pinaikot ng mga turntable positioner ang workpiece sa isang pahalang o nakatagilid na eroplano, na ginagawa itong pinakasimple at pinaka-cost-effective na entry point para sa robotic welding automation. Ang isang flat faceplate ay umiikot sa bahagi upang ipakita ang iba't ibang mga weld joints nang sunud-sunod. Ang mga ito ay angkop na angkop sa flat-plate fabrications, bracket assemblies, at simetriko weldment. Ang mga pangunahing turntable na unit ay nagsisimula sa humigit-kumulang $8,000–$15,000, na mas mababa sa halaga ng mga multi-axis system.
- Kapasidad ng pag-load: 50 kg hanggang 5,000 kg
- Mga palakol: 1 (pag-ikot)
- Karaniwang gamit: Mga bracket assemblies, engine mounts, flat weldments
- Pangunahing bentahe: Mababang gastos, simpleng programming, kaunting espasyo sa sahig
3. Dalawang-Axis (Tilt-Rotate) Positioner
Ang two-axis tilt-rotate positioner ay ang pinaka-versatile all-purpose solution para sa robotic welding ng mga kumplikadong 3D assemblies. Ang isang nakatagilid na ulo (karaniwang 0–135 degrees) na sinamahan ng buong 360-degree na pag-ikot ay nagbibigay-daan sa halos anumang joint na maipakita sa patag na posisyon. Gumagana ang mga positioner na ito sa pinakamaraming iba't ibang bahagi ng geometries at ang default na rekomendasyon para sa mga job shop na humahawak sa magkakaibang bahagi ng pamilya. Asahan na mamuhunan ng $20,000–$60,000 depende sa kapasidad.
- Kapasidad ng pag-load: 250 kg hanggang 10,000 kg
- Mga palakol: 2 (pag-ikot ng ikiling)
- Karaniwang gamit: Kagamitang pang-agrikultura, makinarya sa pagtatayo, kumplikadong mga frame ng istruktura
- Pangunahing bentahe: Pinangangasiwaan ang pinakamalawak na hanay ng mga hugis ng bahagi sa isang yunit
4. Mga Positioner ng Ferris Wheel (Dual-Station).
Ang mga ferris wheel positioner ay kapansin-pansing nagpapataas ng throughput sa pamamagitan ng pagpayag sa mga operator na mag-load at mag-disload ng isang istasyon habang ang robot ay nagwe-welding sa kabilang istasyon. , epektibong inaalis ang oras ng idle ng robot dahil sa pagbabago ng bahagi. Ang dalawang istasyon ay umiikot sa paligid ng isang gitnang axis — kapag ang welding ay kumpleto sa istasyon A, ang positioner ay nag-i-index ng 180 degrees, na nagpapakita ng istasyon B sa robot habang ang operator ng istasyon ng serbisyo A. Sa mataas na volume na produksyon, ang configuration na ito ay maaaring panatilihin ang robot arc-on na oras sa itaas ng 85%, kumpara sa 40-55% sa mga single-station na cell.
- Kapasidad ng pag-load: 200 kg hanggang 3,000 kg bawat istasyon
- Mga palakol: 1 (index) hanggang 2 bawat istasyon (tilt rotate)
- Karaniwang gamit: Automotive subassemblies, trailer hitches, high-volume na paulit-ulit na bahagi
- Pangunahing bentahe: Pina-maximize ang robot arc-on time, perpekto para sa volume production
5. Skyhook at Trunnion Positioner
Ang mga positioner ng Trunnion ay inengineered para sa napakalaki at mabibigat na weldment — gaya ng mga frame ng kagamitan sa pagmimina, mga bahagi ng wind turbine, at mga katawan ng rail car — kung saan hindi mahawakan ng mga karaniwang disenyo ng positioner ang mass o center-of-gravity offset. Ang bahagi ay sinusuportahan sa dalawang trunnion point sa magkabilang panig, na nagpapahintulot sa pag-ikot ng mga karga mula sa 5,000 kg hanggang sa higit sa 30,000 kg. Sinususpinde ng mga variant ng Skyhook ang bahagi sa itaas, na nagbibigay ng access sa robot sa lahat ng mas mababang ibabaw nang walang sagabal.
- Kapasidad ng pag-load: 5,000 kg hanggang 30,000 kg
- Karaniwang gamit: Mga kagamitan sa pagmimina, mga istruktura ng enerhiya ng hangin, paggawa ng mabigat na riles
- Pangunahing bentahe: Pinangangasiwaan ang mga matinding payload na may matatag na kontrol ng center-of-gravity
Mga Uri ng Robotic Welding Positioner: Magkatabi na Paghahambing
Inihahambing ng talahanayan sa ibaba ang lahat ng limang uri ng positioner sa mga dimensyon na pinakamahalaga kapag tinutukoy ang isang system para sa isang robotic welding cell.
| Uri ng Posisyon | Mga palakol | Saklaw ng Kapasidad | Arc-On Time | Saklaw ng Gastos (USD) | Pinakamahusay na Application |
| Headstock-Tailstock | 1 | 500 kg – 20,000 kg | 70–80% | $15,000 – $80,000 | Mga tubo, silindro, baras |
| Turntable (Single-Axis) | 1 | 50 kg – 5,000 kg | 55–70% | $8,000 – $25,000 | Mga flat weldment, bracket |
| Dalawang-Axis (Tilt-Rotate) | 2 | 250 kg – 10,000 kg | 70–85% | $20,000 – $60,000 | Mga kumplikadong 3D na pagtitipon |
| Ferris Wheel (Dual-Station) | 1 index 2/istasyon | 200 kg – 3,000 kg/istasyon | 85–95% | $35,000 – $120,000 | Mataas na dami ng paulit-ulit na bahagi |
| Trunnion / Skyhook | 1–2 | 5,000 kg – 30,000 kg | 65–80% | $80,000 – $300,000 | Malakas na pagkakagawa ng istruktura |
Talahanayan 1: Paghahambing ng mga uri ng robotic welding positioner ayon sa mga palakol, kapasidad ng pagkarga, oras ng robot arc-on, gastos, at pangunahing aplikasyon.
Mga Pangunahing Benepisyo ng Robotic Welding Positioner
Ang pangunahing benepisyo ng pagsasama ng isang robotic welding positioner ay isang masusukat, nasusukat na pagpapabuti sa kalidad ng weld na sinamahan ng pagbawas sa kabuuang oras ng pag-ikot — dalawang layunin na madalas magkasalungat sa mga manu-manong operasyon ngunit nakakamit nang sabay-sabay sa mga robotic positioner system.
Pare-parehong Flat-Position Welding
Ang gravity ay ang pangunahing hamon sa welding. Ang molten weld pool metal ay dumadaloy pababa, ibig sabihin, ang mga posisyon sa overhead (4G) at vertical (3G) ay nangangailangan ng mas mataas na kasanayan sa welder at mas mabagal na bilis ng paglalakbay upang maiwasan ang sag at underfill. Ang mga robotic positioner ay ganap na inaalis ang mga posisyong ito sa pamamagitan ng pag-ikot ng bahagi upang ang bawat joint ay maipakita sa flat (1G) o horizontal fillet (2F) na posisyon — ang dalawang posisyon na nagbibigay-daan sa pinakamabilis na bilis ng paglalakbay, pinakamalalim na pagtagos, at pinaka-pare-parehong profile ng bead. Sa praktikal na mga termino, ang flat-position na bilis ng paglalakbay ng GMAW ay maaaring umabot sa 80–120 pulgada kada minuto, kumpara sa 20–40 IPM para sa mga out-of-position pass.
Pinababang Oras ng Ikot
Ang automated repositioning sa pagitan ng weld joints ay tumatagal ng 3-8 segundo bawat index sa karamihan ng mga servo-driven na positioner. Ang manu-manong muling pagpoposisyon ng isang operator ng tao — kabilang ang pag-unclamping, pag-angat, muling pagpoposisyon, at muling paglalagay — ay karaniwang tumatagal ng 45–120 segundo bawat operasyon at nagpapakilala ng pagkakaiba-iba. Para sa isang bahagi na nangangailangan ng 8 repositions, ang pagkakaibang ito lamang ay nakakatipid ng 6-15 minuto ng hindi arc na oras bawat unit. Sa 20 bahagi bawat shift, na kumakatawan sa 2-5 oras ng na-recover na kapasidad araw-araw.
Mas mababang Rate ng Depekto at Gastos sa Rework
Ang mga robotic welding cell na may mga coordinated positioner ay patuloy na nakakamit ang mga rate ng depekto na mas mababa sa 0.5%, na may mga pinakamahusay na in-class na operasyon na nag-uulat ng 0.05–0.1% na mga rate ng depekto. Sa paghahambing, ang mga manu-manong pagpapatakbo ng welding sa mga katulad na aplikasyon ay may average na 2–5% na mga rate ng depekto. Dahil ang mga gastos sa muling paggawa ng weld ay karaniwang 5–10 beses na mas mataas kaysa sa orihinal na halaga ng weld — dahil sa paggiling, muling pagwelding, pagwawasto ng pagbaluktot ng init, at muling inspeksyon — ang pagbabawas ng rate ng depekto mula 3% hanggang 0.2% sa isang 10,000-unit taunang pagpapatakbo ng produksiyon ay maaaring kumatawan sa $200,000 hanggang $800, na maiiwasan ang muling paggawa.
Pinalawak na Pag-abot at Pag-access ng Robot
Ang braso ng robot ay may mga nakapirming limitasyon sa pag-abot. Sa isang kumplikadong katha, ang ilang mga joints ay maaaring geometrically hindi naa-access mula sa isang nakapirming posisyon ng robot. Sa pamamagitan ng pag-ikot at pagkiling sa workpiece, epektibong pinapalawak ng positioner ang functional reach ng robot — dinadala ang mga malalayong joints sa loob ng working envelope ng robot nang hindi nire-reposition ang robot mismo. Ito ay partikular na mahalaga sa automated pipeline welding at pressure vessel fabrication kung saan ang mga weld seam ay bumabalot sa buong circumference ng bahagi.
Pinahusay na Kaligtasan ng Operator
Ang manu-manong muling pagpoposisyon ng mga mabibigat na weldment ay isang malaking panganib sa pinsala sa musculoskeletal. Ang mga bahagi na tumitimbang ng 50–500 kg ay nangangailangan ng mga overhead crane o maraming operator, at ang mga hindi wastong pag-angat ay isang pangunahing sanhi ng pinsala sa lugar ng trabaho sa mga tindahan ng fabrication. Tinatanggal ng mga robotic positioner ang lahat ng manu-manong paghawak sa panahon ng proseso ng welding — ang mga operator ay naglo-load at naglalabas ng mga fixture na may naaangkop na mga lifting aid, ngunit ang muling pagpoposisyon sa panahon ng welding ay ganap na pinaandar ng makina. Nag-aambag ito sa pinababang mga claim sa kompensasyon ng mga manggagawa at pinahusay na pagsunod sa OSHA.
Paano Pumili ng Tamang Robotic Welding Positioner
Ang pagpili ng tamang robotic welding positioner ay nangangailangan ng pagsusuri ng limang kritikal na parameter: bigat ng bahagi at geometry, dami ng produksyon, compatibility ng robot, espasyo sa sahig, at badyet. Ang pagkuha ng kahit isa sa mga maling ito ay lumilikha ng mga problema na magastos ayusin pagkatapos ng pag-install.
Hakbang 1 — Tukuyin ang Sobre ng Bahagi at Timbang
Kalkulahin ang maximum na bigat ng workpiece kabilang ang mga fixture at tooling — hindi lamang ang hubad na bahagi. Magdagdag ng 25–30% safety margin sa figure na ito kapag tinutukoy ang kapasidad ng positioner. Halimbawa, ang isang bahagi na tumitimbang ng 300 kg na may 40 kg na kabit ay dapat i-rate sa 450 kg na minimum na positioner. Bukod pa rito, kalkulahin ang center of gravity offset mula sa rotation axis — ang mga sira-sira na load ay nangangailangan ng derated capacity o counterweighting, na dapat suriin ng positioner manufacturer bago tukuyin ang drive system.
Hakbang 2 — Suriin ang Part Geometry at Joint Accessibility
Tukuyin kung gaano karaming mga weld joints ang umiiral, ang kanilang oryentasyong nauugnay sa isa't isa, at kung ang isang solong-axis na pag-ikot ay sapat upang ipakita ang lahat ng mga joints sa patag na posisyon. Kung may mga joints sa maraming perpendicular na mukha, kailangan ng two-axis tilt-rotate positioner. Kung ang mga joints ay circumferential sa isang mahabang axis, isang headstock-tailstock ang natural na pagpipilian. I-sketch o imodelo ang bahagi sa CAD at gayahin ang sequence ng pag-ikot bago piliin ang uri ng positioner.
Hakbang 3 — Itugma ang Positioner sa Robot Controller
Kumpirmahin na ang drive system ng positioner ay tugma sa external axis interface ng iyong robot controller. Sinusuportahan ng karamihan sa mga pangunahing robot OEM ang external axis coordination sa pamamagitan ng mga dedikadong axis board o fieldbus connectivity. Tukuyin ang mga kinakailangan ng servo drive protocol ng positioner sa unang bahagi ng proyekto — ang mga hindi tugmang protocol ng komunikasyon ay karaniwang sanhi ng mga pagkaantala sa pagsasama. Kumpirmahin ang maximum na bilang ng mga coordinated external axes na sinusuportahan ng iyong controller (karaniwang 3–7 depende sa pagbuo ng controller).
Hakbang 4 — Kalkulahin ang Mga Kinakailangan sa Dami ng Produksyon
Para sa mga volume ng produksyon na mas mababa sa 5,000 mga bahagi bawat taon na may mataas na iba't ibang bahagi, ang isang solong two-axis tilt-rotate positioner ay karaniwang nagbibigay ng pinakamahusay na pagbabalik. Para sa mga volume na lampas sa 20,000 mga bahagi bawat taon na may limitadong pagkakaiba-iba, ang isang ferris wheel dual-station configuration ay nag-maximize ng throughput sa bawat square meter ng cell footprint. Para sa low-volume, high-value structural fabrication, ang headstock-tailstock o trunnion positioner na may mas mataas na kapasidad ay ginagarantiyahan kahit na sa mas mababang taunang volume.
Hakbang 5 — Suriin ang Floor Space at Safety Perimeter
Ang rotation envelope ng positioner ay dapat na ganap na nakapaloob sa loob ng safety fencing perimeter ng robot cell, na may sapat na clearance para sa maximum na dimensyon ng bahagi sa anumang anggulo ng pag-ikot. Ang isang bahagi na may sukat na 1,200 mm ang haba na umiikot sa isang headstock-tailstock ay nangangailangan ng clearance radius na hindi bababa sa 700 mm mula sa rotation axis hanggang sa nakapalibot na istraktura. Ang mga safety light curtain o area scanner ay dapat na nakaposisyon upang matugunan ang buong dynamic na sobre ng parehong braso ng robot at ng umiikot na positioner.
| Sitwasyon | Timbang ng Bahagi | Taunang Dami | Inirerekomendang Uri | Tinantyang Panahon ng ROI |
| Maliit na bracket, job shop | Wala pang 100 kg | 2,000 – 8,000 | Turntable | 12–18 buwan |
| Mixed-geometry fabrication | 100 – 500 kg | 1,000 – 10,000 | Dalawang-Axis Tilt-Rotate | 18–30 buwan |
| Mataas na dami ng automotive sub-assembly | 50 – 300 kg | 20,000 | Ferris Wheel (Dual Station) | 10–16 na buwan |
| Pipe at cylinder welding | 200 – 5,000 kg | 500 – 5,000 | Headstock-Tailstock | 20–36 na buwan |
| Malakas na pagkakagawa ng istruktura | 5,000 kg | Wala pang 500 | Trunnion / Skyhook | 36–60 buwan |
Talahanayan 2: Gabay sa pagpili ng positioner ayon sa senaryo ng produksyon, bigat ng bahagi, dami, at tinantyang return on investment period.
Pagsasama sa Robotic Welding Cells
Ang matagumpay na pagsasama ng isang robotic welding positioner ay nangangailangan ng koordinadong pagpaplano sa mekanikal na disenyo, software programming, at safety system configuration mula sa pinakamaagang yugto ng disenyo ng cell — Ang pag-retrofit ng isang positioner sa isang umiiral na cell ay posible ngunit patuloy na mas mahal at nakakaubos ng oras kaysa sa pagdidisenyo para dito sa simula.
External Axis Coordination at Programming
Ang pagpo-program ng isang robot-positioner system bilang coordinated external axes ay nangangahulugan na ang bawat itinuro na punto sa robot program ay kinabibilangan ng parehong robot joint positions at positioner angle nang sabay-sabay. Kapag tumatakbo ang programa, ini-interpolate ng controller ang lahat ng axes sa real time — umiikot ang positioner habang ginagalaw ng robot ang torch, pinapanatili ang isang pare-parehong relatibong posisyon sa pagitan ng dulo ng wire at ng weld joint. Ang coordinated motion na ito ay mahalaga para sa spiral welds, conical seams, at anumang geometry kung saan ang sequential index-and-weld approach ay mag-iiwan ng stop-start marks sa bead.
Disenyo ng Fixture at Tooling
Ang faceplate o chuck na interface ng positioner ay dapat tumugma sa disenyo ng tooling, at ang tooling ay dapat na mahanap ang mga bahagi nang paulit-ulit sa loob ng 0.5 mm o mas mahusay - ang tolerance na kinakailangan para sa mga robotic arc welding program na matamaan ang magkasanib na mga grooves nang walang pagsubaybay sa tahi. Ang tooling na nagpapakilala ng mga error sa lokasyon na higit sa 1.5 mm ay nangangailangan ng pagdaragdag ng isang laser o arc-voltage seam tracking system upang dynamic na mabayaran, na nagdaragdag ng $8,000–$25,000 sa halaga ng cell.
Arkitekturang Pangkaligtasan
Ang isang robotic welding positioner ay lumilikha ng mga dynamic na hazard zone na higit pa sa mga robot arm lamang. Ang umiikot na faceplate at ang mismong bahagi ay bumubuo ng mga pinch point, mga panganib sa pagdurog, at mga panganib ng projectile kung mabibigo ang isang clamp habang umiikot. Dapat subaybayan ng mga programmable logic controller (PLC) na may rating sa kaligtasan ang status ng fixture clamp, mga limitasyon ng torque, at mga limitasyon ng bilis sa lahat ng positioner axes. Ang sistema ng kaligtasan ay dapat panatilihing nakatigil ang positioner kung ang anumang input ng kaligtasan ay hindi nasiyahan, at dapat mabigo-safe sa isang preno, humahawak na kondisyon — hindi isang libreng umiikot na baybayin-pababa — sa kaganapan ng emergency stop.
Mga Industriya na Gumagamit ng Mga Robotic Welding Positioner
Ang mga robotic welding positioner ay inilalagay sa halos lahat ng sektor ng mabigat at tumpak na pagmamanupaktura , mula sa mga consumer goods hanggang sa mga kritikal na istruktura ng aerospace.
- Mga Supplier ng Automotive at Tier 1: Mga exhaust system, chassis subframe, suspension component, at seat frame — karaniwang gumagamit ng mga ferris wheel cell para sa mataas na volume at mabilis na mga oras ng pag-ikot
- Kagamitang Pang-agrikultura: Mga loader arm, boom assemblies, at implement frames — mabibigat, walang simetriko na weldment na nakikinabang sa mga two-axis tilt-rotate positioner na may kapasidad na 1,000–5,000 kg
- Langis at Gas: Mga pressure vessel shell, pipeline spool pieces, at flange sub-assemblies — ang mga headstock-tailstock positioner ay nangingibabaw sa segment na ito dahil sa cylindrical geometry ng karamihan sa mga bahagi
- Kagamitan sa Konstruksyon: Mga excavator boom, counterweight, bucket linkage, at crane component — kadalasan ang pinakamalaking robotic welding application sa labas ng paggawa ng barko, na nangangailangan ng trunnion o heavy-duty tilt-rotate positioner
- Aerospace at Depensa: Mga seksyon ng tangke ng gasolina, mga bahagi ng structural airframe, at mga casing ng rocket motor — hinangin sa mga kinokontrol na kapaligiran gamit ang mga high-precision positioner na may mga kinakailangan sa angular na katumpakan na 0.01 degrees o mas mataas
- Riles at Transportasyon: Bogie frame, coupler assemblies, at rail car body sections — karaniwang hinangin ng malalaking trunnion positioner at robotic gantry system na gumagana nang magkasabay
- Renewable Energy: Mga seksyon ng wind turbine tower, nacelle frame, at solar tracker structure — napakalaki, mabibigat na bahagi na nangangailangan ng custom engineered positioner system
Mga Madalas Itanong Tungkol sa Mga Robotic Welding Positioner
Q: Ano ang pagkakaiba sa pagitan ng welding positioner at welding rotator?
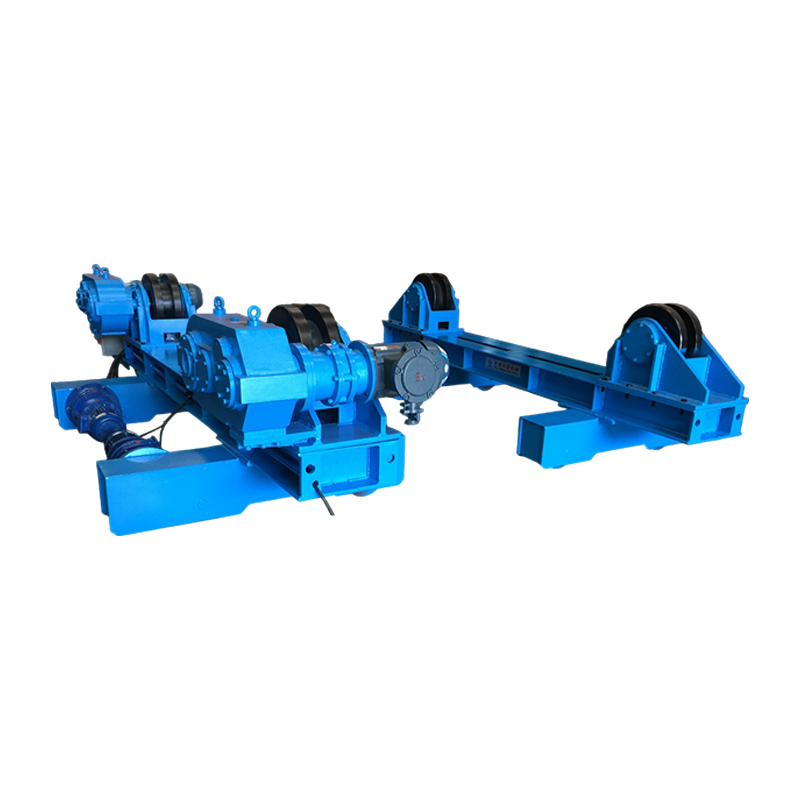
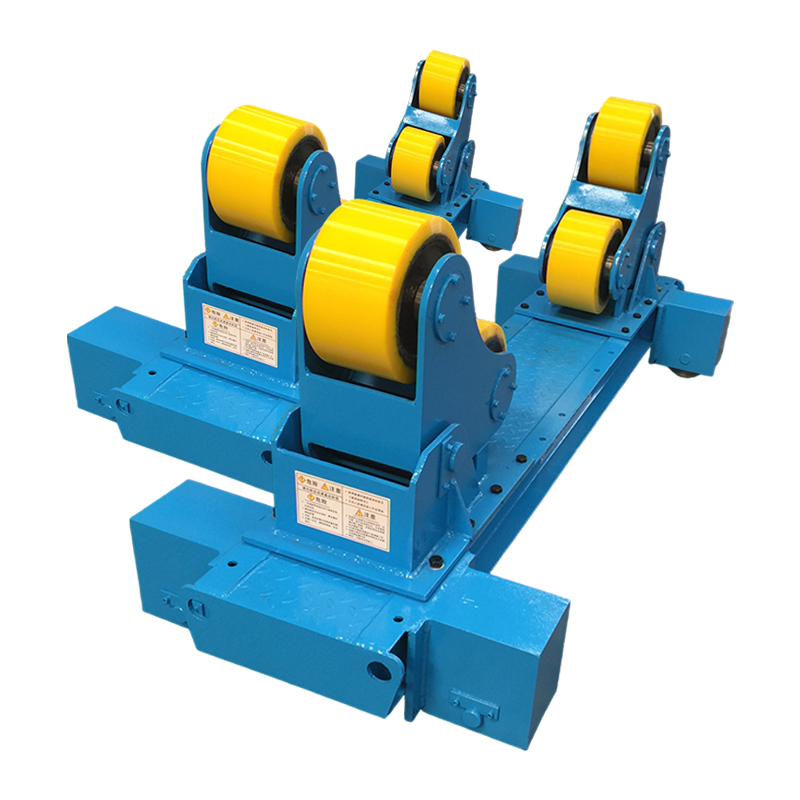
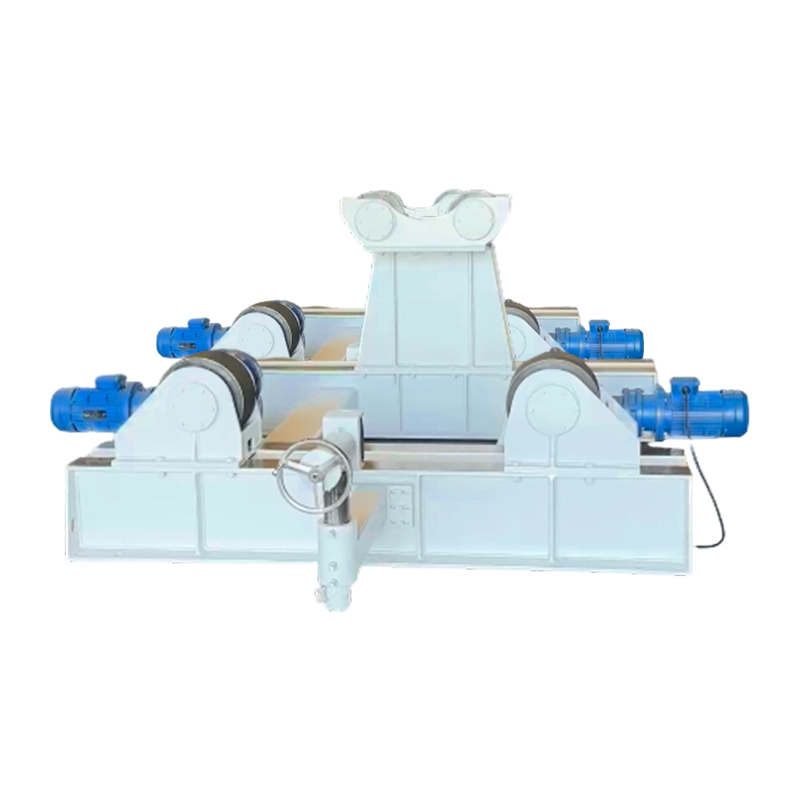
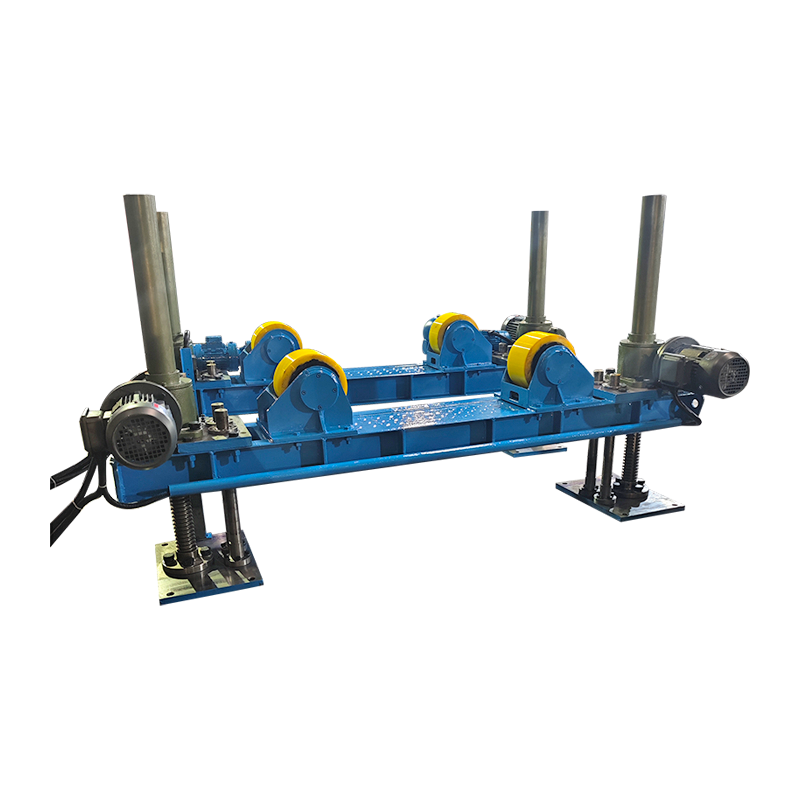
Sinusuportahan at pinapaikot ng welding rotator ang isang cylindrical na workpiece sa mga pinapaandar na roller - ang bahagi ay nakasalalay sa mga roller at umiikot sa ilalim ng sarili nitong timbang. Ang mga positioner, sa kabilang banda, ay i-clamp o ikakabit ang bahagi at iikot ito sa isang driven axis — na nagbibigay ng tumpak na angular na kontrol anuman ang hugis ng bahagi. Ang mga rotator ay ginagamit halos eksklusibo para sa mga bilog na tubo at sisidlan; pinangangasiwaan ng mga positioner ang mga di-makatwirang geometries. Sa robotic welding, mas pinipili ang mga positioner dahil isinasama nila ang robot controller bilang coordinated external axes, na nagpapagana ng naka-synchronize na paggalaw na hindi maibibigay ng mga rotator.
Q: Maaari bang gamitin ang mga robotic welding positioner sa lahat ng proseso ng welding?
Oo — ang mga robotic welding positioner ay process-agnostic. Ginagamit ang mga ito sa GMAW (MIG), GTAW (TIG), FCAW, SAW (submerged arc), plasma welding, at laser welding. Ang mga detalye ng positioner (load, bilis, katumpakan) ay maaaring mag-iba ayon sa proseso — Ang mga aplikasyon ng SAW ay karaniwang nangangailangan ng mabagal, tuluy-tuloy na pag-ikot sa mga tumpak na bilis upang mapanatili ang flux blanket, habang ang mga positioner ng GMAW ay maaaring mag-index nang mas mabilis sa pagitan ng mga discrete na posisyon. Ang mga kinakailangan sa proseso ay dapat tukuyin sa tagagawa ng positioner bago ma-finalize ang pagpili ng motor at gearbox.
Q: Ano ang karaniwang ROI para sa isang robotic welding positioner?
Ang kita sa pamumuhunan ay lubos na nakadepende sa dami ng produksyon, pagiging kumplikado ng bahagi, at kasalukuyang mga gastos sa manu-manong paggawa. Sa automotive at high-volume manufacturing environment, ang mga panahon ng ROI na 10–18 buwan ay tipikal para sa mga ferris wheel positioner installation. Sa job shop o mas mababang volume na mga aplikasyon, ang 24–36 na buwan ay mas karaniwan. Dapat kasama sa kalkulasyon ng ROI ang mga matitipid mula sa pinababang rework, labor reallocation, mas mababang paggamit ng consumable (mas mabilis na flat-position na bilis ng paglalakbay ang kumokonsumo ng mas kaunting wire sa bawat yunit ng haba ng weld), at pinababang mga claim sa pinsala — hindi lamang direktang pagtitipid sa paggawa mula sa pagpapalit ng robot.
Q: Paano ko mapipigilan ang weld current na dumaan sa positioner bearings?
Ang weld current na isinasagawa sa pamamagitan ng positioner bearings ay nagdudulot ng pinsala sa electrical discharge machining (EDM) sa mga karera ng bearing, na humahantong sa napaaga na pagkabigo ng bearing — kadalasan sa loob ng ilang buwan. Ang tamang solusyon ay iruta ang welding ground na bumalik nang direkta sa workpiece fixture o faceplate, na ganap na lumalampas sa bearing, gamit ang welding-grade grounding cable na na-rate para sa inaasahang amperage. Maraming mga tagagawa ng positioner ang nagbibigay ng mga nakalaang punto ng koneksyon sa lupa sa faceplate at headstock housing para sa layuning ito. Huwag umasa sa structural steel o bearing assembly ng positioner bilang landas ng pagbabalik sa lupa.
Q: Anong maintenance ang kailangan ng robotic welding positioner?
Ang mga agwat ng pagpapanatili ay nakadepende sa duty cycle at load, ngunit kasama sa mga karaniwang kinakailangan ang: mga pagsusuri at pagbabago ng langis ng gearbox tuwing 2,000–4,000 na oras, pagpapadulas tuwing 500–1,000 na oras, pag-verify ng pagkakalibrate ng encoder tuwing 12 buwan, lingguhang inspeksyon ng ground cable para sa pagkasira o pagkasira, at pag-backup ng parameter ng servo drive pagkatapos ng anumang software. Ang weld spatter contamination ng faceplate at rotation axis na mga lugar ay dapat i-clear araw-araw. Ang mga positioner sa high-duty-cycle na aplikasyon (dalawa o tatlong shift) ay dapat na siyasatin ng service team ng manufacturer taun-taon.
Q: Ano ang pinakamababang dami ng bahagi na nagbibigay-katwiran sa isang robotic welding positioner?
Walang unibersal na threshold, ngunit bilang praktikal na patnubay: kung ang isang bahagi ay may higit sa 3 repositioning operations sa bawat welding cycle, ang isang positioner ay malamang na magbabayad sa loob ng 24 na buwan sa mga volume ng produksyon na kasingbaba ng 500 units bawat taon — basta't ang halaga ng bahagi ay makabuluhan at mataas ang gastos sa rework. Para sa mga simpleng bahagi na may isa o dalawang reposition, ang mga volume na 2,000 bawat taon ay karaniwang kailangan upang bigyang-katwiran ang pamumuhunan sa kapital sa isang positioner sa isang mahusay na dinisenyo na manwal na kabit.
Key takeaway: Mga robotic welding positioner ay hindi mga opsyonal na accessory sa isang modernong automated welding cell — ang mga ito ang mekanismo na ginagawang mas matipid at teknikal ang robotic welding kaysa sa manu-manong welding sa pinakamalawak na hanay ng mga application. Ang pagpili ng tamang uri ng positioner, kapasidad, at diskarte sa pagsasama mula sa simula ay ang nag-iisang pinakamahalagang desisyon sa engineering sa anumang proyekto ng welding automation. Unahin ang kapasidad ng pag-load na may margin, i-verify nang maaga ang pagiging tugma ng controller, at idisenyo ang sistema ng kaligtasan na kaayon ng arkitektura ng mekanikal at software.